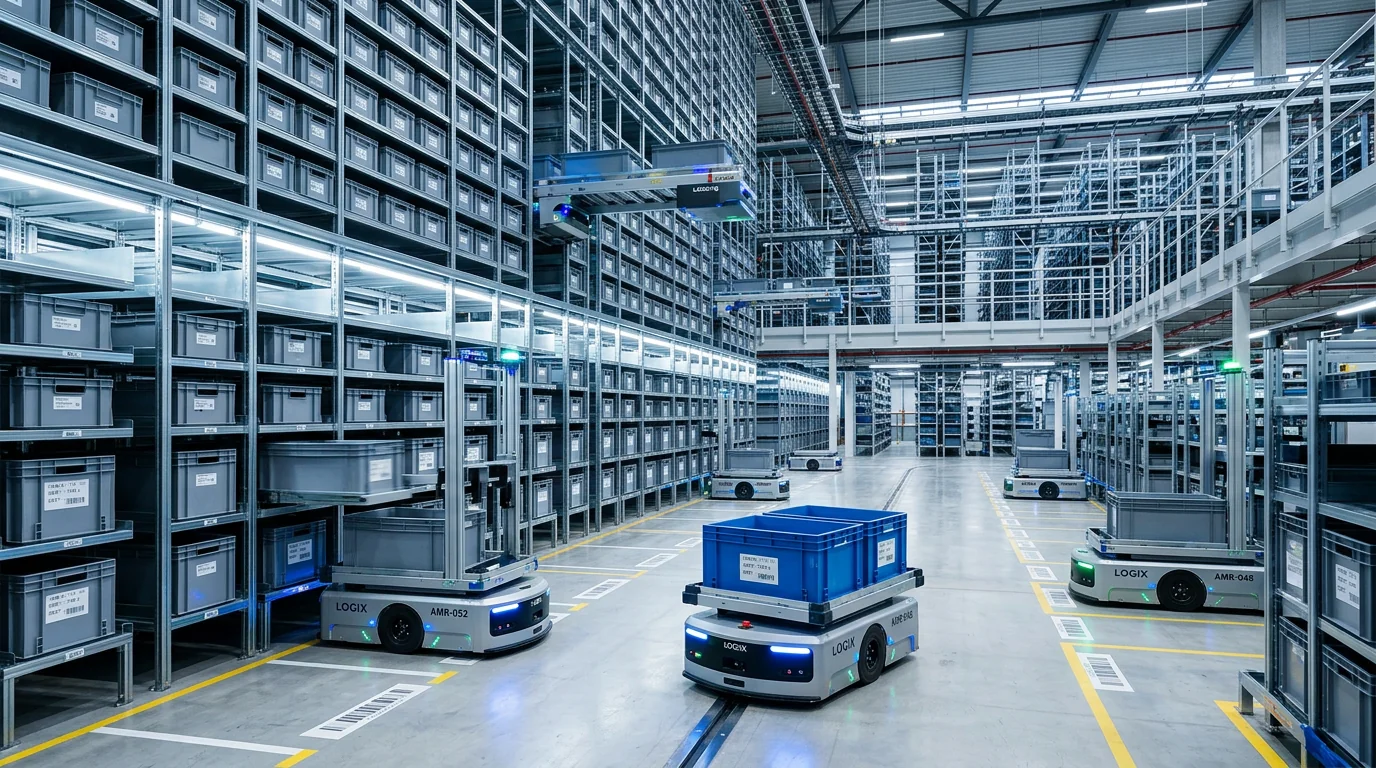
世界中で累計10兆円規模の投資が過熱する「フィジカルAI(身体性AI)」領域において、クラウド上のシミュレーションを活用した開発スピードの劇的な加速が物流・製造現場のあり方を根本から変えつつあります。深刻な人手不足と「2026年問題」に直面する日本の物流業界にとって、ハードウェア依存から脱却し、わずか数カ月で実機ロボットを現場投入する最新のクラウドネイティブなアプローチを理解することは極めて重要な経営課題です。
クラウドと世界モデルが激変させるフィジカルAIのグローバル市場動向
画面内のテキストや画像を処理する生成AIの次に訪れるフロンティアとして、現実世界の物理法則を理解して自律的に行動する「フィジカルAI」への投資が世界規模で加熱しています。
ソフトウェア主導へ移行する自動化の市場予測
従来の物流自動化は、あらかじめプログラムされた固定ルートしか走行できない無人搬送車(AGV)や、教え込まれた単一の軌跡をなぞる産業用ロボットアームが中心でした。しかし、荷姿や重量が常に変動する多品種少量の現場では、ハードウェアを固定化するアプローチでは莫大な設備投資がかかる上に柔軟な運用ができませんでした。
こうした課題を打破する技術として、物理空間の構造や時間の変化を予測する「世界モデル(World Models)」や「ロボット基盤モデル」を組み込んだフィジカルAIが台頭しています。マッキンゼー・アンド・カンパニーの試算では、汎用ロボット市場は2040年に約3,700億ドル規模に達すると予測されており、日本政府のAI・半導体ロードマップにおいてもAIロボット市場は2040年に約60兆円規模に達すると見込まれています。
世界の投資マネーは、単なるロボット単体の製造から、ロボットの「頭脳」をクラウド上で高速に訓練・配信するプラットフォームへと急速にシフトしています。
米欧中におけるロボティクス戦略の比較
フィジカルAIの開発と現場実装において、米国、欧州、中国の主要3地域ではそれぞれ異なるアプローチが採られています。
| 地域 | 主な開発アプローチ | 技術的焦点 | 物流現場へのインパクト |
|---|---|---|---|
| 米国 | ソフトウェア主導の基盤モデル開発 | クラウドシミュレーションと世界モデル | 未知の荷姿への自律適応と開発期間の大幅短縮 |
| 欧州 | 産業メタバースと厳格な安全基準 | デジタルツインとISO準拠の協調安全性 | 人と機械の安全共存と既存施設への柔軟な適応 |
| 中国 | ハードウェア量産と現場データの高速収集 | 低コストなセンサー活用と実環境データ蓄積 | 圧倒的な配備スピードによる多品種少量作業の自動化 |
米国では、大規模な計算資源を持つクラウドプラットフォーマーやAIスタートアップが、仮想空間で何万回もの動作シミュレーションを事前に行う「Sim-to-Real(シミュレーションから現実へ)」技術を主導しています。欧州では、デジタルツイン上で人とロボットの安全な協調作業を検証する標準化が進んでいます。一方、中国では低コストなハードウェアを大量に現場へ投入し、実環境での失敗データや動作ログを高速で収集・学習させることでモデルの精度を向上させています。
参考記事: フィジカルAIが拓く10.5兆円の自動化潮流と中小物流の生き残り策
「3台のコンピュータ問題」を打破するクラウドインフラの進化
これまで世界のロボット開発者を悩ませてきた最大の障壁が「3台のコンピュータ問題」です。高度な自律型ロボットを開発するためには、以下の3つの分断された環境が必要でした。
- 学習用環境: 大量のデータを処理し、AIモデルを訓練するための大規模なGPUクラスター
- シミュレーション環境: 物理法則を忠実に再現し、仮想空間でロボットの動作を検証する環境
- エッジ(実機)環境: 実際に現場で稼働するロボット本体に搭載される省電力・低遅延のコンピューター
開発現場では、これら3つの分断されたシステム間でデータを移行し、互換性を担保する作業にエンジニアの全工数の30〜40%が奪われていました。しかし、クラウド上で学習基盤、シミュレーション基盤、エッジ管理を一元的に統合するマネージドサービスが登場したことで、開発パイプラインの構築期間が大幅に短縮され、ロボティクス開発の民主化が進んでいます。
参考記事: ロボット開発工数を70%削減!NVIDIAが放つ「フィジカルAI」クラウドの衝撃
クラウドネイティブなフィジカルAI実装の先進事例
クラウドの計算資源とシミュレーション環境を組み合わせることで、開発リードタイムを従来の「数年単位」から「数カ月・数日単位」へと劇的に圧縮した国内外の先進事例を紹介します。
事例1:AWSジャパン支援プログラムによる「4〜5カ月」での実機現場投入
アマゾン ウェブ サービス ジャパン(AWSジャパン)は2026年1月27日、総額600万米ドル規模のAWSクレジット提供や専門家による技術支援を行う「フィジカルAI開発支援プログラム」を発表し、同年3月3日から51社を対象に伴走支援を開始しました。2026年8月31日に開催された成果発表会では、13プロジェクト14社が登壇し、約6カ月にわたる取り組みの成果を発表しました。
特筆すべきは、プログラム開始からわずか4〜5カ月という超短期間で実機ロボットの現場投入を実現したスピード感です。
ZEALSによるコンパクトヒューマノイド「D1」の医療現場実証
スタートアップのZEALSは、AWS環境を活用したデータパイプライン構築によってデータ変換処理を10倍に高速化させました。同社は開発した準国産コンパクトヒューマノイド「D1」を用い、2026年8月28日に名古屋の重工大須病院において案内や配茶機操作、搬送などのタスクで延べ35時間の現場実証を達成しました。2026年度中には100台の量産と現場稼働10,000時間の達成を掲げています。
ダイフク×JDSCによる物流自動化シミュレーション
マテハン世界大手のダイフクと製造・物流向けAIを手掛けるJDSCの連合では、物流倉庫の環境をデジタル上に精密に再現したシミュレーション上で学習・検証を集中的に実施しました。実機を製造・配置する前に仮想空間上で無数のオペレーションをテストすることで、現場適応のリードタイムを大幅に削減しています。
メルカリ(mercari R4D)による出品工程の自動化検証
メルカリの研究開発組織「mercari R4D」では、多種多様な荷姿や形状を持つ二次流通商品の検品・出品工程をフィジカルAIで自動化するための検証を推進しました。
AWSジャパンの白幡晶彦社長は、「日本にはロボティクスで世界をリードしてきたハードウェア設計や精密制御の蓄積がある。この強みにクラウドと生成AIを掛け合わせることが最大の競争力になる。フィジカルAIの発展には、仮説と改善を回す『スピード』、長年蓄積された『現場の力』、大規模計算資源を確保する『クラウド』の3要素が不可欠だ」と総括しています。
参考記事: ダイフク「東京Lab」開設!AI・ロボットでマテハン高度化と完全無人化の衝撃
事例2:RoboForce社に見る開発サイクルの劇的短縮とエッジケース学習
米国で物流・製造向け自律型ロボットを開発するRoboForce社は、クラウド上のシミュレーション環境と合成データ生成基盤を統合したプラットフォームを導入しました。
RoboForce社は、物流現場で稀に発生する「パレット上での荷崩れ」「フォークリフトの油漏れによる床面の異常反射」「破れたシュリンクラップ」といった危険なエッジケース(例外事象)を仮想空間上に大量に自動生成しました。ロボットのAIは、この安全な仮想倉庫の中で何万回もの失敗を繰り返しながら自律的なリカバリー動作を学習します。
この「シミュレーションファースト」のアーキテクチャにより、同社は開発パイプラインの構築時間を70%以上削減し、AIモデルの検証から実機デプロイまでの開発サイクルを従来の「数週間」から「数日」へと短縮することに成功しました。
事例3:ABB×Jacobi Roboticsによる「事前並び替え不要」のAI混載パレタイズ
産業用ロボット世界大手のスイスABBは、カリフォルニア大学バークレー校発のAIスタートアップであるJacobi Roboticsと連携し、混載パレタイジングソフトウェア「OmniPalletizer」を展開しています。
従来のパレタイズ工程では、ロボットが積み付ける前にコンベヤやソーターで荷物の順番を整える大規模なシーケンシング設備が必須であり、数億円規模の設備改修が必要でした。しかし、Jacobiのリアルタイム物理推論AIは、ランダムに流れてくる多種多様なケースの寸法・重量・重心を瞬時に計算し、荷崩れしない最適な積み付け順序とロボットアームの干渉回避軌道をミリ秒単位で生成します。
大規模な建屋改修を伴わず、既存の現場(ブラウンフィールド)に知能ソフトウェアを「後付け」することで、初期投資を抑えながら短期間での現場実装を実現した代表例です。
参考記事: ヒト型ロボットが仕分け・梱包へ!ダイフクの工場無人化・3年後実証の衝撃|
日本の物流現場がフィジカルAIを最速で社会実装するための3つの要件
AWSの支援プログラムや海外の先行事例が示しているのは、ロボット導入が「ハードウェアの据付工事」から「ソフトウェアの高速アジャイル開発」へと完全にシフトしたという事実です。日本の物流企業がこの恩恵を享受するために必要な3つの実践要件を解説します。
1. 「実機テスト偏重」から「Sim-to-Real(仮想空間シミュレーション)」への転換
日本の物流現場は、通路幅の狭さや多品種混載など、海外に比べて空間的・運用的な制約が極めて多い特徴があります。従来のように、週末や夜間に現場を止めて実機を走らせる現地調整(いわゆるPoC地獄)を繰り返していては、導入コストと期間が膨らみROIの回収が困難になります。
LiDARスキャン等を用いて既存倉庫の3D環境をクラウド上に再現し、仮想空間上で何百万回もの自律走行やピッキングのシミュレーションを事前に行う「Sim-to-Real」の手法を取り入れる必要があります。AWSのプログラムで実証されたように、仮想空間で十分に賢く育てたAIモデルを実機に流し込むアプローチをとることで、現場調整期間を数カ月から数日へと短縮できます。
参考記事: 三井不動産、八重洲でロボ4台導入!AIとデジタルツインで館内物流を自動化
2. 設備全面刷新を避ける「後付け知能化」アーキテクチャの採用
広大な敷地を持つ新設メガ倉庫(グリーンフィールド)への全面建て替えが難しい多くの中小物流企業や既存倉庫(ブラウンフィールド)では、ハードウェアの総入れ替えを前提とした自動化投資は現実的ではありません。
ABB×Jacobiの事例のように、既存のコンベヤラインや作業台、ラック配置をそのまま活かし、知能ロボットコントローラやAIカメラを「後付け」して知能化する手法が極めて有効です。RaaS(ロボット・アズ・ア・サービス)等の従量課金・月額モデルを活用し、最も人手がかかる荷下ろしや仕分け工程から段階的にソフトウェアを適用していくスモールスタートが推奨されます。
参考記事: オークラ輸送機も注目、米欧中3地域の産学AI連携が示す倉庫の勝ち筋
3. マスタデータのクレンジングとクラウドAPI連携基盤の確立
どれほど高度なフィジカルAIであっても、入力されるデータが不正確であれば物理空間で正常に動作しません。
- 荷物マスタデータのミリ単位・グラム単位でのクレンジング: 3辺サイズや重量、材質強度のデータ欠損を排除する
- レガシーWMS(倉庫管理システム)の脱却とオープンAPI化: クラウド上のAI制御基盤とリアルタイムに双方向通信ができるRESTful API環境を整える
- 作業手順(SOP)の標準化: 人間の作業員の暗黙知をルールとして言語化・データ化する
これらのデータ基盤を事前に整えておくことが、外部のAIプラットフォームや最新の自律型ロボットを即座に接続するための前提条件となります。
参考記事: NVIDIA連合が狙う2040年60兆円市場!物流自動化の主導権争い
次世代物流を牽引する「ソフトウェア・ディファインド」の将来展望
AWSジャパンのフィジカルAI開発支援プログラムの成果は、物流ロボティクスの競争軸が「ハードウェアの性能」から「クラウド上でAIモデルをいかに高速に育て、現場へデプロイできるか」というソフトウェア・ディファインド(ソフトウェア定義型)へと完全に移行したことを決定づけました。
世界で100万台以上の物流ロボットを運用するAmazon自身が示すように、現場のオペレーションデータとクラウドの計算資源がシームレスに結合することで、自動化設備は導入後も自己学習を続けて賢くなり続けます。
自社で莫大な計算インフラを一から開発する必要はありません。オープンなクラウド基盤とシミュレーション環境をフル活用し、自社現場特有の作業データを強みに変えるアプローチこそが、2026年以降の人手不足を乗り越える物流DXの真の勝ち筋となります。
出典: 日経クロステック(xTECH)
出典: AWS ジャパン ブログ
出典: クラウド Watch(Impress Watch)
出典: ロボスタ
出典: mercari R4D