
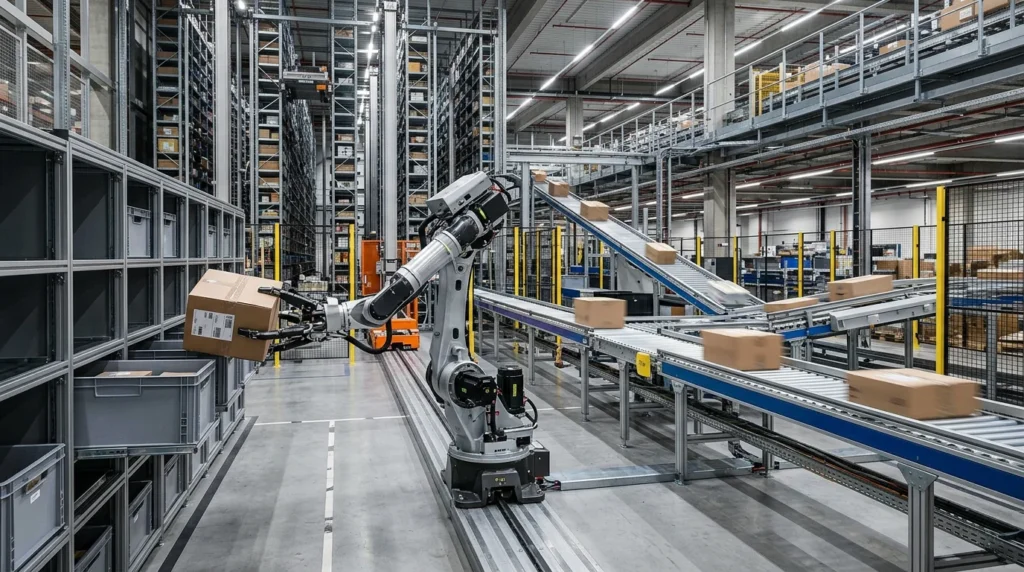
マテリアルハンドリング大手の株式会社ダイフクは2026年9月8日、東京都内で開幕した「国際物流総合展2026」において、2030年までに物流現場でヒト型(ヒューマノイド)ロボットの実証実験を開始する方針を公表した。荷主や物流会社に効率化を義務付ける改正物流効率化法への対応が進む中、AIを活用して形状や重量が異なる商品のピッキング作業を自動化する計画だ。
ダイフクが描くヒト型ロボット実装の全貌と法規制への適応
2026年9月8日、東京ビッグサイトで開幕した「国際物流総合展2026」の会場において、マテリアルハンドリング(マテハン)機器で世界首位のシェアを誇る株式会社ダイフクが、物流現場の省人化に向けた新たなロードマップを示した。同社は2030年までにヒト型ロボットの現場実証を開始し、これまで人手に依存せざるを得なかったピッキング作業などの完全自動化を目指す。
本発表の根底には、物流業界を取り巻く深刻な人手不足と、2026年4月に本格施行された「物資の流通の効率化に関する法律(改正物流効率化法)」による規制強化がある。同法では、トラックドライバーの拘束時間削減や荷待ち・荷役時間の短縮が強く求められており、運送会社のみならず荷主企業に対しても物流業務の抜本的な効率化が課されている。
国際物流総合展2026での発表骨子
展示会初日に開かれた記者会見において、ダイフクの経営陣から語られた方針の要点は以下の通りである。
| 項目 | 詳細内容 |
|---|---|
| 発表主体 | 株式会社ダイフク(代表取締役社長 寺井友章氏) |
| 発表日・場所 | 2026年9月8日/東京ビッグサイト(国際物流総合展2026) |
| 主要計画 | 2030年までに物流施設内でのヒト型ロボット現場実証を開始 |
| 重点対象作業 | 不定形商品や重量差のある荷物のピースピッキング・仕分け作業 |
| 適用技術 | 物理空間を自律認識・判断する「フィジカルAI」技術の搭載 |
| 背景要因 | 改正物流効率化法への対応および庫内作業員の構造的不足 |
ダイフクの寺井友章社長は会見において、現場運用に耐えうるロボット像について言及した。「物流センターで24時間使っていただけるのであれば、1年に1回くらいのメンテナンスで作業できるような耐久性の高いロボットにしたい。それがわれわれの考えているヒューマノイドのあるべき姿だと思っている」と述べ、極限まで実用性を重視する姿勢を明確にした。さらに「いかに関節などの部分で不必要なモーターを外し、現場の運用に適したものにしていくかを考え、消費電力を下げていくことを検討している」と付け加え、研究用途の多関節機構とは一線を画した、エネルギー効率と堅牢性を両立させる産業用ハードウェアとしての設計方針を明かした。
また、同席した常務執行役員イントラロジスティクス事業部門長の鳥谷則仁氏も「ヒューマノイドについてもフィジカルAI(ロボットをAIが自律的に遠隔制御する技術)を活用していきたい」と語り、ハードウェアの機構設計と先端ソフトウェアの融合が不可欠である旨を強調した。
参考記事: ヒューマノイドロボットとは?AGV・AMRとの違いや物流現場での活用事例を解説
自律型ロボティクス開発への歩みとタイムライン
ダイフクが掲げる「倉庫の完全無人化」に向けた取り組みは、突発的なものではなく段階的な研究開発の延長線上にある。2024年の国際物流総合展において、当時の下代博社長(現会長)が「完全無人化ソリューションの実現」を長期目標に掲げて以来、同社は組織体制の刷新と研究拠点の新設を矢継ぎ早に進めてきた。
以下の表は、ダイフクがヒト型ロボットの実証計画を公表するに至った経緯と、関連する政策動向の時系列である。
| 時期 | 主な出来事・施策 | 概要・業界の動き |
|---|---|---|
| 2024年4月 | 時間外労働の上限規制開始 | トラックドライバーの時間外労働に年960時間規制が適用開始。 |
| 2024年5月 | 改正物流効率化法が公布 | 荷主と運送事業者に効率化の努力義務・義務を課す枠組みが決定。 |
| 2024年9月 | 国際物流総合展2024 | 下代社長(当時)が2030年に向けた「完全無人化」目標を表明。 |
| 2025年4月 | 改正物効法・第1段階施行 | 全荷主・物流事業者に荷待ち・荷役短縮の努力義務を導入。 |
| 2026年1月 | 寺井友章氏が社長就任 | 寺井友章代表取締役副社長が代表取締役社長(CEO兼COO)に就任。 |
| 2026年3月 | 「東京Lab」を開設 | 東京都港区にフィジカルAIやヒューマノイド開発の先端拠点を設置。 |
| 2026年4月 | 改正物効法・第2段階施行 | 特定荷主等にCLO選任や中長期計画提出を義務付け。 |
| 2026年5月 | 成長投資方針の表明 | 寺井社長が2026〜2029年に約520億円を成長投資へ配分すると発表。 |
| 2026年9月 | 国際物流総合展2026開幕 | 2030年までのヒト型ロボット実証開始とフィジカルAI活用を公表。 |
同社は2026年3月に東京都港区へ研究拠点「東京Lab(ラボ)」を開設し、物理世界の挙動を学習して自律動作を生成するフィジカルAIとロボット基盤モデルの開発に特化した体制を構築した。さらに、同年5月には2030年度の連結売上高1兆円(2025年12月期は売上高6,607億円、営業利益1,008億円)の達成を見据え、2026〜2029年の4年間で約520億円の研究開発・設備投資枠を設定している。
先行する報道では「3年後の実証実験」という表現も見られたが、2026年5月および9月の公式会見を通じ、寺井社長の口から改めて「2030年までに現場での実証を開始する」という現実的なスケジュール感が明示された形だ。
なお、同展示会の会場内では物流自動化ベンチャーの株式会社ROMSが次世代3次元走行型ケース自動倉庫「ニンバス(NINBUS)」の実機を初公開するなど、自動倉庫領域の多様化も進んでおり、ダイフクのヒト型ロボット構想と併せて展示会場の大きな関心を集めた。
参考記事: ヒト型ロボットが仕分け・梱包へ!ダイフクの工場無人化・3年後実証の衝撃
参考記事: ダイフク「東京Lab」開設!AI・ロボットでマテハン高度化と完全無人化の衝撃
制度対応としての自動化要請:改正物流効率化法のインパクト
物流現場における自動化技術への関心が急速に高まっている要因として、法規制への直接的な適応プレッシャーが挙げられる。2026年4月に本格施行された改正物流効率化法では、年間の取扱貨物重量が9万トン以上の「特定荷主」や、保有トラック150台以上の「特定トラック事業者」、年間取扱重量70万トン以上の「特定倉庫業者」に対して厳格な義務が課されている。
| 対象区分 | 指定基準 | 主な法的義務 | 不履行時の罰則・ペナルティ |
|---|---|---|---|
| 特定荷主 | 年間取扱貨物重量9万トン以上 | 物流統括管理者(CLO)選任、中長期計画策定・提出 | 是正勧告、企業名公表、最大100万円の罰金 |
| 特定トラック事業者 | 保有営業用車両150台以上 | 中長期計画策定・提出、毎年の定期報告義務 | 業務改善命令、最大100万円の罰金 |
| 特定倉庫業者 | 年間取扱貨物重量70万トン以上 | 荷役時間短縮計画の作成、毎年度の実績報告 | 指導・助言、是正勧告、改善命令 |
特に2026年10月末に迫る「初年度の中長期計画提出」において、事業者はトラックの荷待ち・荷役時間を削減するための定量的目標と具体策を示さなければならない。しかし、手作業中心の入出庫オペレーションでは、バースへの接車から荷役完了までの時間を正確に短縮・標準化することが極めて困難である。ピッキングや積み降ろしの遅れが後続トラックの待機を誘発し、法定義務違反につながるリスクを避けるため、大手荷主や3PL事業者はロボティクスによる工程短縮に踏み切らざるを得ない状況にある。
参考記事: 物流効率化法、2026年10月期限へアナログ管理からの脱却が急務
参考記事: 2030年の最大25%輸送力不足回避へ国土交通省などの政策加速による必須対応
フィジカルAIが突破する「不定形ピッキング」の壁
従来の物流倉庫における自動化は、自動倉庫(AS/RS)やコンベヤ、AGV(無人搬送車)など、あらかじめ規格化されたパレットやコンテナを運ぶ設備が主流であった。これらは箱単位の大量移動には優れた性能を発揮するものの、多種多様な形状、柔らかさ、材質が混在する商品のピッキングには対応できなかった。
従来型のピッキングロボットを導入する場合、商品ごとに三次元CADデータや把持ポイントの座標を1点ずつ登録する「ティーチング」という教示作業が不可欠であった。何万点ものSKUが頻繁に入れ替わるEC物流や日用品の現場では、このティーチング作業にかかる工数が膨大となり、費用対効果の面から自動化の断念を余儀なくされていた。
この技術的ボトルネックを解消するのが「フィジカルAI」である。ダイフクは2026年9月8日、AIベンチャーの株式会社JDSCとともに、AWS(アマゾン ウェブ サービス)のクラウド基盤を活用した自律制御技術の検証成果を発表した。大規模言語モデル(LLM)や視覚言語モデル(VLM)を活用し、デジタルツインのシミュレーション環境下において、事前学習を行っていない未知の商品100試行中97回で適正な仕分け動作を完了させることに成功した。
ロボット自身が視覚センサーから得た情報をもとに「どこを持てば落とさずに掴めるか」を自律的に判断し、把持に失敗した場合でもその動作のみを切り離して即座に再試行(リトライ)するアルゴリズムが組み込まれている。ヒト型ロボットの身体構造にこのフィジカルAIが組み合わさることで、教示作業を必要としないピッキング作業の無人化が現実味を帯びてきた。
参考記事: ダイフクとJDSC、未学習品仕分けで成功率97%達成し自律化加速
参考記事: マテハンの基本と活用法|現場の自動化・省人化を推進する機能と導入手順
物流サプライチェーンの主要プレイヤーに及ぶ影響
世界的なマテハン最大手であるダイフクがヒト型ロボットによる自動化へ舵を切ったことは、倉庫オペレーションから荷主の投資戦略、現場作業員の雇用環境に至るまで、サプライチェーンの各階層に影響を与える。
倉庫事業者・3PL:既存インフラを活かした柔軟な省人化の選択肢
3PL(サードパーティ・ロジスティクス)事業者にとって、ピッキング工程の自動化は事業継続と営業利益率を左右する最重要課題である。特にアパレルや日用品を扱う受託現場では、繁忙期と閑散期の荷量波動が激しく、人員確保のための派遣コスト高騰が収益を圧迫し続けている。
ヒト型ロボットの導入がもたらす最大の利点は、人間向けに作られた既存倉庫(ブラウンフィールド)の構造を壊さずに運用できる点にある。従来の大型ソーターや定置式ロボットアームを導入する場合、ラックの撤去や床面の改修、専用走行レーンの設置など、数億円単位の初期設備投資と数カ月におよぶ現場の操業停止を伴っていた。
一方、ヒト型ロボットであれば、既存の通路幅、保管棚、ピッキングカート、作業台をそのまま流用して動作することが可能となる。固定マテハンのように「一度設置したらレイアウト変更が困難」という柔軟性の欠如に悩まされることなく、特定フロアや特定ラインから段階的に導入できる。これにより、長期の賃貸借契約を結べない賃貸倉庫の現場でも、投資回収リスクを抑えた自動化の検討が可能になる。
製造業者・メーカー:荷主責任の厳格化とサプライチェーンの再設計
メーカーや発注元となる荷主企業にとって、本動向は物流を「外部委託先のコストセンター」から「自社の事業継続性を担保する中核機能」へと再定義する契機となる。
改正物流効率化法の施行により、荷主には運送会社や倉庫事業者に無理な荷役を強いることへの罰則リスクが生じている。トラックの荷待ち時間を削減するためには、倉庫側で出荷準備(ピッキング・梱包)が予定時刻通りに正確に完了していなければならない。人手に依存した現場では、作業員の欠勤や練度不足による出荷遅延が直ちにトラックの待機時間増へと波及する。
ピッキング工程が自律型ロボットによって24時間均一なペースで稼働できるようになれば、入出荷スケジュールの予見性が飛躍的に向上する。荷主側も、自社製品のパッケージ形状やバーコード規格、外箱の耐久性などをロボットハンドで扱いやすい仕様へと統一する「ロボットフレンドリーな荷姿設計」を前倒しで進める必要が生じる。
倉庫内作業員:単純作業の代替と設備マネジメントへの職種転換
倉庫内で軽作業に従事する作業員にとっては、2030年に向けて業務内容の大きな構造転換が避けられない。これまで多くの人手を吸収してきた「カートを押しながら棚間を歩き回り、伝票を見て商品をピッキングする」という作業は、自律走行搬送ロボット(AMR)やヒト型ロボットへと徐々に置き換えられていく。
この変化は、現場作業員の排除を意味するものではない。ダイフクの寺井社長が指摘するように、産業用ロボットは極限まで無駄を省いた設計が施されるものの、通信エラーの復旧、例外的な荷崩れへの対応、消耗品の点検といった現場の人的管理機能は残り続ける。
したがって、現場スタッフには「マニュアル通りに身体を動かす作業者」から、「複数台の自律ロボットの稼働状況をWMS/WCSを通じて監視し、トラブルシューティングを行う設備オペレーター」への役割転換が求められる。企業側も、既存スタッフに対するIT端末の操作研修や簡易な保守手順の習得など、リスキリング環境の整備を急ぐ必要がある。
参考記事: 人型ロボ開発の米Agilityが25億ドル上場、物流倉庫の汎用労働力化が加速
参考記事: 物流自動化とは?導入メリットや主要設備・失敗しない進め方を徹底解説
LogiShiftの視点:マテハン最大手が挑む「環境適応型」自動化の本質
ダイフクが2030年に向けたヒト型ロボットの実証計画を公表した意義は、単に「新奇なロボットをラインナップに加える」ことではない。これまでの「人間が固定マテハンに合わせて動く」時代から、「ロボットが人間の作業環境に自律適応する」時代への決定的なパラダイムシフトを意味している。
従来の物流エンジニアリングは、自動倉庫や高速コンベヤをミリ単位の精度で敷設し、人間や商品をその仕様に厳格に従わせることで効率を最大化してきた。しかし、多品種少量化が進み、ECの翌日配送が定着した現在の物流環境では、ハードウェアを固定化する手法は環境変化への適応力を奪う要因にもなりつつある。
ダイフクの真の強みは、世界シェア首位の納入実績に裏打ちされた、自動倉庫(AS/RS)やコンベヤ、それらを統合制御するWCS(倉庫制御システム)やWMS(倉庫管理システム)などの基幹インフラをすでに世界中の現場に張り巡らせている点にある。単独のロボットスタートアップが提供するヒューマノイドがどれほど流麗に動いたとしても、基幹搬送ラインや在庫データとリアルタイムに同期できなければ、物流拠点全体のボトルネックを解消することはできない。
同社が自社開発のフィジカルAIを搭載したヒト型ロボットを既存の自動倉庫やソーターと群制御で直結させれば、「自動倉庫から出庫されたパレットを、ヒト型ロボットが先回りして受け取り、最適な順序でカゴ台車へ積み付ける」といったエンド・ツー・エンドの一貫自動化が成立する。つまり、ロボットの運動性能競争ではなく、物流インフラ全体の「OS(基本ソフト)」を掌握するための戦略的布石と解釈できる。
2026〜2029年の約520億円におよぶ成長投資枠と、2030年度売上高1兆円という目標の背後には、ハードウェア単体の販売モデルから、自律型インテリジェンスを組み込んだ無人化インフラの統合提供企業へと進化しようとする明確な意志が存在する。
まとめ:次世代自動化に向けて明日から意識すべき実務指針
ダイフクの発表は、物流業界が2030年に向けて「完全無人化ソリューション」の実装段階へ突入することを示している。この長期トレンドを前に、企業の物流担当者や経営層が明日から着手すべきアクションを整理する。
- 現場作業の標準化とマニュアルの明文化
現場のベテラン作業員が持つ「暗黙知」による判断を排除し、荷物の持ち方、ピッキング順序、例外発生時の処理フローを作業手順書(SOP)として言語化・データ化しておく必要がある。高度なフィジカルAIであっても、現場のルールが属人的に乱れていては動作指示を論理的に生成できない。
- 取扱商品のマスタデータ精緻化
商品の外寸(縦・横・高さ)だけでなく、重量、重心位置、材質、表面の滑りやすさ(摩擦係数)などの物理属性をマスタ情報としてデジタル管理する体制を構築する。将来的にAIロボティクスを導入する際、これらの物理データが事前に整備されているかどうかが、実稼働までの立ち上げ期間を直接左右する。
- 自社の荷待ち・荷役時間の客観的データ収集
改正物流効率化法への対応を見据え、トラックの受付時刻、バース接車時刻、荷役開始・終了時刻を紙や電話ではなく、バース予約システムや動態管理システムを活用してデジタルログとして蓄積する。現状の工程において「どこに最も時間がかかっているか」のボトルネックを把握していなければ、2030年に向けた設備投資の優先順位を見誤ることになる。
出典: 日本経済新聞
出典: LOGI-BIZ online(2026年9月8日)
出典: LOGI-BIZ online(2026年5月28日)
出典: LNEWS(2026年9月8日)
出典: LNEWS(2026年5月29日)
出典: カーゴニュース(2026年6月4日)
出典: ロボットダイジェスト


