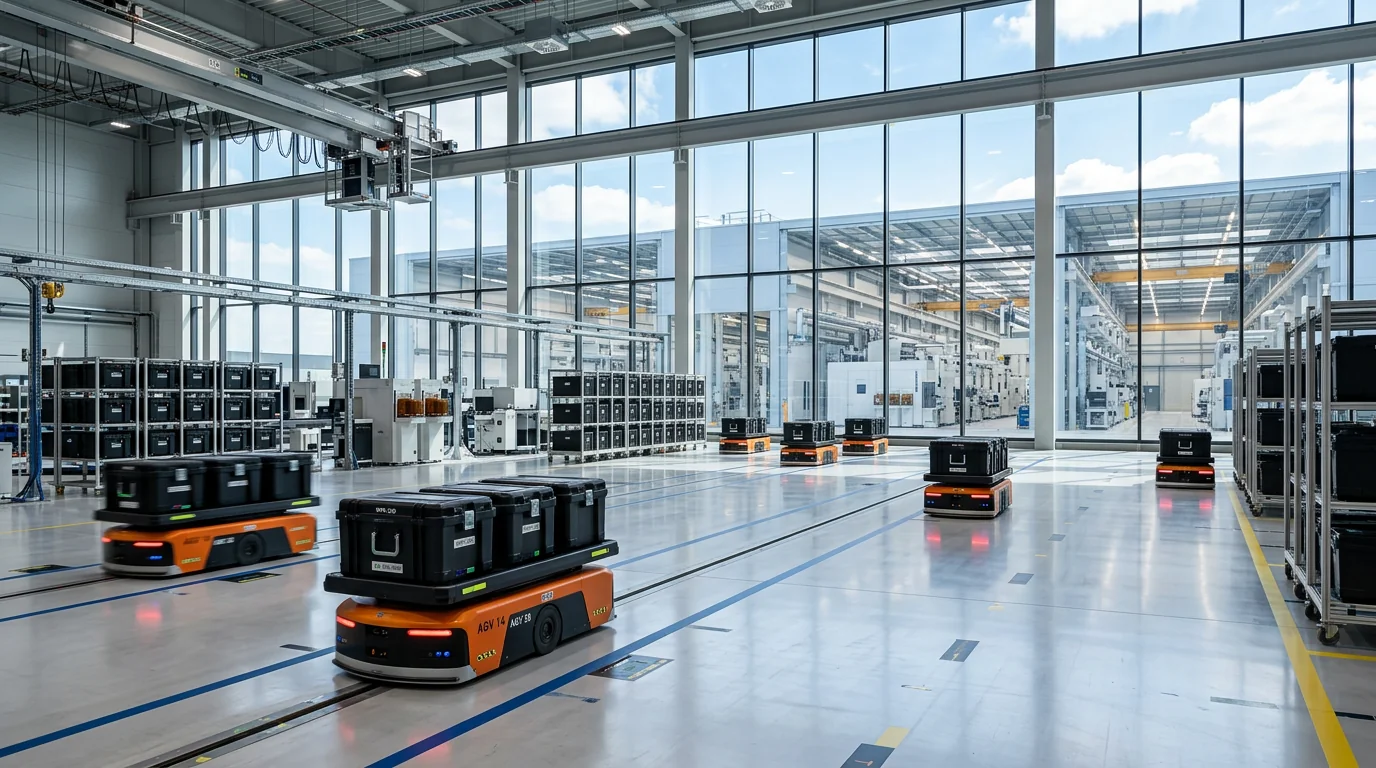
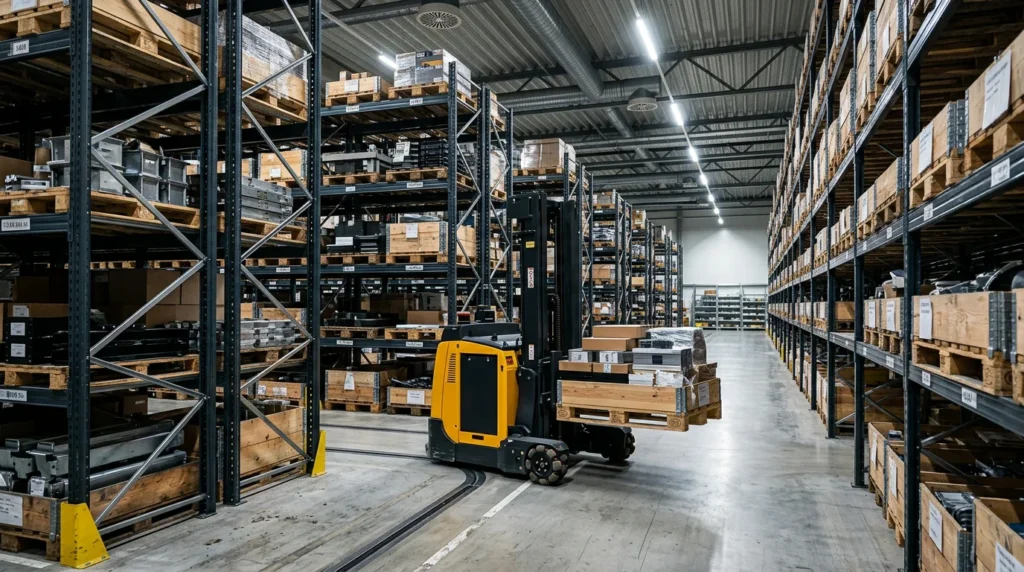
勱微機器人科技(Multiway Robotics)や菜鳥集団(ツァイニアオ)をはじめとする中国の物流ロボットメーカーが、日本の製造・物流現場への設備納入を本格化させています。改正労働基準法による時間外労働規制が適用された国内現場において、トヨタ自動車や小松製作所(コマツ)などの大手製造業が全方位移動フォークリフトを採用し、2026年の国内販売台数は100台近くに達しました。
EVサプライチェーンが牽引する中国物流ロボティクスの量産力
中国の物流ロボティクス産業は、自国内の巨大なEC市場と急速に発展した電気自動車(EV)産業のサプライチェーンを基盤に、ハードウェアの製造原価引き下げと量産体制を確立しました。車載用バッテリーやLiDARセンサー、走行制御用モーターの部品サプライチェーンをロボット製造に転用したことで、機体の主要構成部品における調達コストの大幅な削減が進んでいます。
2026年9月に東京で開催された「国際物流総合展2026」では、中国のロボットベンダーが実機デモを大規模に展開しました。2023年6月に日本法人を設立した勱微機器人をはじめ、2024年に日本市場へ参入した賽那徳科技(SENAD)、自社開発ロボットの海外供給を強化するアリババ傘下の菜鳥集団などが、日本の産業特性に合わせた製品を投入しています。
矢野経済研究所の調査によると、日本国内の物流ロボティクス市場規模は2024年度見込みの404億3,000万円から、2027年度には733億3,000万円、2030年度には1,238億円に達すると予測されています。この拡大基調の中で、価格競争力と開発速度を強みとする海外メーカー製ロボットの比率が急速に高まっています。
世界主要地域における物流ロボットのアプローチ比較
世界の物流自動化市場では、地域ごとに直面する固有の制約条件によって、ロボットの設計思想や導入のアプローチが分かれています。
| 地域 | 主な制約条件と導入目的 | ロボット技術の特徴 | システム導入のアプローチ |
|---|---|---|---|
| 中国 | 膨大な物量処理と短納期要求 | EVサプライチェーン転用による低価格化と超高頻度搬送 | 標準モジュール化と大量投入による早期立ち上げ |
| 米国 | 広大な拠点面積と高い離職率 | 大規模群制御と物理AIによる最適ルート生成 | ソフトウェア主導によるフリート全体の自律運用 |
| 欧州 | 歴史的建造物の保全と厳格な安全基準 | vSLAM等を活用したインフラ改修不要の自律走行 | 既存建屋(ブラウンフィールド)へのアドオン |
| 日本 | 通路幅や天井高の制約と多品種荷姿 | 狭小通路対応・全方位走行・高密度立体保管 | 既存オペレーションに合わせた個別カスタマイズ |
中国メーカーの強みは、ハードウェアの徹底したモジュール化と、現場からの要求仕様を短期間で設計変更へ反映させるアジャイル開発にあります。従来、産業用機械の仕様変更には年単位の期間を要することが一般的でしたが、主要部品の標準化率を高めた設計により、発注から納品までのリードタイムを数カ月単位に短縮させています。
参考記事: 中国ロボットの価格破壊が到来!深セン展示会に学ぶ日本の物流DX3つの教訓
先進事例:日本市場を切り拓く中国ロボット3社の実用設計
「国際物流総合展2026」で注目を集めた中国系物流ロボット企業3社は、日本の工場・倉庫が抱える物理的制約に対して明確な解決策を提示しています。
勱微機器人科技:旋回半径をゼロにするオムニディレクショナル無人フォーク
深センを本拠とする勱微機器人科技(Multiway Robotics)は、狭小通路での部材搬送に特化した無人搬送車(AGV)・無人フォークリフト(AGF)を展開しています。
日本の古い工場や倉庫は、敷地面積の制約から通路幅が2〜3メートル程度に制限されているケースが多く、従来型の有人フォークリフトや前進・後進主体の自動搬送機では旋回スペースを確保できません。同社が開発した無人フォークリフトは、ステアリング機構に全方位(オムニディレクショナル)走行技術を搭載し、前後移動だけでなく真横や斜め方向への移動が可能です。
この機構により、車両自体の旋回スペースを不要とし、フォークリフトがすれ違えないような狭い通路でも大型重量物のピッキングと搬送を実現しました。同社日本法人の姜文哲社長によると、この旋回不要の機動性が評価され、トヨタ自動車、住友、コマツといった機械・自動車・化学分野の日本大手製造ラインで導入が進み、2026年の日本国内販売台数は100台近くに達しました。
菜鳥集団:水平走行と5階相当の垂直昇降を両立する「ZeeBot」
アリババグループ傘下の菜鳥集団(ツァイニアオ)は、水平搬送と棚への昇降格納を1台で完結させるラッククライミングロボット「ZeeBot」を「国際物流総合展2026」にて日本で初めて一般公開しました。2026年4月に米国アトランタの「MODEX 2026」で発表された最新鋭機です。
従来の立体自動倉庫(AS/RS)は、スタッカークレーンを設置するための専用レール工事や耐荷重工事が必要であり、天井高に合わせた大規模な建屋改修を伴いました。ZeeBotは、床面を走行するAGVとしての機能に加え、ラックの支柱を掴んで最速10秒で建物の5階相当の高さまで直接昇降する昇降機構を備えています。
床面搬送用のロボットと棚入れ用のリフトを分断せず、1台で両方の工程をシームレスに行うことで、設備間の受け渡しステーションを削減し、限られた倉庫容積を垂直方向に最大限活用できます。菜鳥物流科技事業部で日本市場責任者を務める徐明氏によると、日本での物流テクノロジー事業展開から2年余りで、靴・アパレル、EC、サードパーティー・ロジスティクス(3PL)分野において複数の自動化プロジェクトが実稼働しています。
賽那徳科技:AI画像認識による「崩れ予測」パレタイズ・荷役ロボット
上海市に拠点を置く賽那徳科技(SENAD)は、コンテナからの荷降ろし(デバンニング)やパレタイズ作業に特化した自動化ロボットを展開しています。同社は2024年に日本代理店の時代科技を通じて日本市場に参入し、大手倉庫企業からの受注を獲得しています。
コンテナ荷役は、長時間の重量物運搬と過酷な温熱環境が重なり、作業員の定着率が最も低い工程の一つです。賽那徳の荷役ロボットは、3DビジョンセンサーとAIアルゴリズムを統合し、吸着パッドで荷物を掴む前に積載状態の歪みや荷崩れの危険度をリアルタイムで予測・補正します。
時代科技の王暘社長は、中国国内で培われた部品製造技術の向上により、高品質なセンサーやアームを低コストで調達できる体制が整っている点を指摘します。また、日本の荷主が求める段ボールの微細な傷防止や特殊なパレット積み付けパターンに対しても、現地のソフトウェア開発チームが短期間でアルゴリズムを改修・適応させる体制を敷いています。
参考記事: 納期2カ月・設定5分。中国発「4方向ロボ」が日本の倉庫を変える
日本の現場へ適用する際の技術的・制度的ハードル
中国製物流ロボットは価格と性能面で高い優位性を持つ一方、日本の現場に導入する際には固有の技術規格や建築・安全基準への適合が不可欠です。
既存建屋(ブラウンフィールド)の床面精度と通信環境
日本の既存倉庫に海外製ロボットを導入する際、最初の障壁となるのが床面の平滑度(レベリング)と耐荷重です。全方位フォークリフトや垂直昇降ロボットは、数ミリ単位の位置決め精度を要求するため、床面にクラックや経年劣化による傾斜があると、走行エラーやセンサーの誤検知を誘発します。導入前には床面の再研磨やエポキシ樹脂による補修費用を試算に組み込む必要があります。
また、複数台のロボットが高速で協調動作を行う環境では、Wi-Fiのデッドゾーンや電波干渉が致命的な搬送停止を引き起こします。特に大型部材や金属製ラックが高密度に配置された現場では、電波の反射・減衰が発生しやすいため、産業用メッシュWi-Fiの敷設や通信プロトコルの最適化が必須となります。
消防法・建築基準法および国内安全規格への適合
中国や欧米向けに設計されたラック昇降型ロボットや高密度保管システムを導入する場合、日本の消防法への適合が求められます。一定の保管高さを超えるラック設備では、散水障害を防ぐためのスプリンクラーヘッドの増設や、メッシュ棚の採用が義務付けられます。
さらに、地震対策としてのラックの耐震計算やアンカーボルトの固定仕様は、日本の建築基準法およびJIS規格に準拠していなければなりません。中国の標準仕様のままでは自治体の消防検査や建築主事による確認を通過できないケースがあるため、国内代理店が日本仕様のラック設計や法規対応の認証手続きをどの程度代行できるかが重要になります。
物流容器(パレット・オリコン)の規格差異
中国の物流現場では、規格化されたプラスチックパレットや統一サイズの折りたたみコンテナ(オリコン)が広く普及しています。これに対し、日本の現場では木製パレットの変形、荷主ごとに異なるサイズの段ボール、外装のたわみなどが日常的に発生します。
ロボットの爪の差し込みや吸着ハンドが誤作動を起こさないよう、荷姿データの事前学習やフォークの自動センタリング機能が実運用に耐えうる水準にあるかを、事前のPoC(概念実証)で検証しなければなりません。
| 導入検討項目 | 日本の現場特有の課題 | 導入時の対策・確認事項 |
|---|---|---|
| 床面状態 | 経年劣化による傾斜・段差・ひび割れ | 事前の3次元床面計測と部分的な補修・平滑化 |
| 構内通信 | 金属ラックによる電波遮蔽と死角 | 指向性アンテナの配置と産業用メッシュネットワーク構築 |
| 消防法規 | 高層保管時のスプリンクラー散水障害 | 各段への配水管引き込みまたはメッシュパレットの選定 |
| 荷姿管理 | 木パレットの割れ・段ボールの膨らみ | 3Dセンサーによるパレット穴自動検知機能の搭載 |
参考記事: 中国ユニコーン上場が示す「倉庫の立体化」革命。日本企業が選ぶべき次世代DX
自社設備への組み込みを見据えた導入ステップ
中国製ロボットの活用を検討する企業は、単なる機体価格の安さにとどまらず、ソフトウェア連携と長期稼働を見据えた段階的なアプローチをとる必要があります。
1. WMS/WCSとのインターフェース検証
ロボット単体の性能が高くても、既存の倉庫管理システム(WMS)や倉庫制御システム(WCS)と円滑にデータ送受信ができなければ、運用全体の効率化には結びつきません。上位システムとの接続において、標準的なAPIや搬送指示プロトコル(欧州のVDA 5050規格など)をサポートしているか、通信遅延時のフェイルセーフ処理が組み込まれているかを確認します。
2. 国内代理店・SIerの保守網と消耗品供給体制
ロボットの長期運用において最大のリスクは、故障時の部品調達リードタイムです。モーター、減速機、バッテリー、各種センサーなどの消耗品が日本国内の倉庫に常備されているか、緊急時のオンサイト保守対応が24時間体制で提供されているかを精査します。導入契約を結ぶ際は、ハードウェア供給元だけでなく、国内のシステムインテグレーター(SIer)が介在し、障害切り分けの責任分界点が明確化されている体制を選択します。
3. 部分導入(パイロット検証)による投資対効果の早期確定
いきなりセンター全体へ数十台を導入するのではなく、トラックヤードと保管エリアを繋ぐ中距離搬送や、特定の荷姿に限定したパレタイズなど、変数が少ない単一ラインで2〜3台のパイロット運用を開始します。実稼働環境下での稼働率、サイクルタイム、作業員の介入頻度を実測し、投資回収期間(ROI)が想定通りに収束することを確認してから、全社的な水平展開へ移行します。
参考記事: 物流ロボティクス入門|AGV・AMRの違いと導入手順・費用対効果を徹底解説
ハードウェアの汎用化と統合制御ソフトウェアの重要性
EV産業の基盤を活用した中国製物流ロボットの台頭は、物流自動化におけるハードウェアの低価格化とコモディティ化を象徴しています。製造コストが圧縮された高性能な無人フォークリフトや垂直昇降ロボットが普及したことで、これまで初期投資の大きさから自動化を断念していた中小規模の倉庫や工場でも、設備導入の現実味が増しています。
今後の物流現場における競争力の源泉は、「どのメーカーのロボットを導入するか」という機体選定から、「複数メーカーのロボットを上位の倉庫OS上でいかにシームレスに連携させるか」というオーケストレーション能力へ移行します。無人フォークリフトが運んできたパレットを、垂直昇降ロボットが棚へ格納し、ピッキングされたコンテナをAMRが仕分けエリアへ搬送するといった、メーカーの枠を超えた群制御の実現が求められます。
日本の製造・物流企業にとって、急速に進化する海外製ハードウェアを自社の既存設備(ブラウンフィールド)に適応させ、現場のオペレーション要件に合わせた制御ソフトウェアを構築できるかどうかが、持続可能な現場基盤を築くための判断基準となります。
出典: 36Kr Japan
出典: 新華社(livedoor ニュース)
出典: 勱微機器人科技 公式サイト