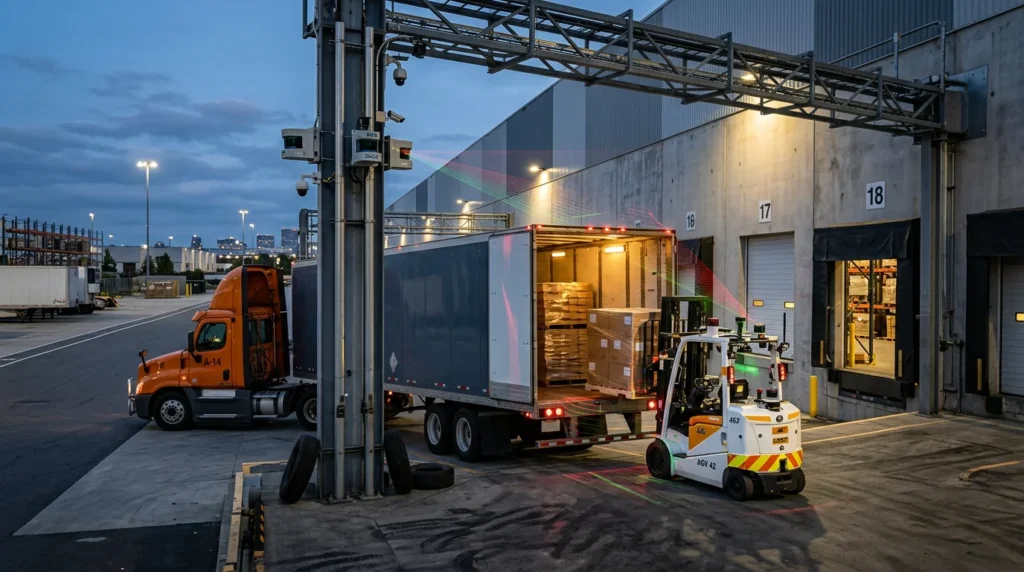
株式会社デンソーと株式会社豊田自動織機は2026年10月26日、インバーターを量産するデンソー安城製作所204工場において、トラックへの荷物の積み込み・積み下ろしを自動化する取り組みを開始しました。豊田自動織機の自動運転フォークリフト「Rinova Autonomous」とデンソーの高精度LiDAR「LiDsEYE」を連携させ、ヤード全体の安全監視を行いながらサイズの異なるパレット荷役を自動で実行します。
デンソー安城製作所204工場における自動荷役システム運用の全貌
トラック荷役の自動化は、車両の停車位置誤差や荷台内の傾き、多様なパレット規格への対応が必要となるため、製造物流における難所のひとつとされてきました。今回の取り組みでは、自動運転フォークリフト単体のセンサー機能にとどまらず、地上側の広域監視センサーを組み合わせたシステム構成を採用しています。
プロジェクト概要と2社の役割分担
本運用は、デンソーの電動化基幹部品であるインバーターを製造する安城製作所204工場の出荷・受入ヤードで実施されます。システムを構成する各社の担当部門と役割は以下の通りです。
| 企業名 | 担当事業部・拠点 | 主な担当領域・提供技術 |
|---|---|---|
| 株式会社デンソー | センシングコンポーネント事業部 | 高精度LiDAR「LiDsEYE」の提供、トラックヤード全体の安全監視基盤の構築 |
| 株式会社デンソー | パワーエレクトロニクスコンポーネント事業部(安城製作所) | システムの実運用、量産製造物流現場における運用ノウハウの蓄積・改善 |
| 株式会社豊田自動織機 | トヨタL&Fカンパニー | 自動運転フォークリフト「Rinova Autonomous」の提供、自動荷役走行制御 |
荷役自動化に至る技術展開の時系列
豊田自動織機はトラック荷役対応車両のラインナップ拡充を進めており、デンソーは車載技術を産業用途へ展開してきました。今回の共同運用に至る経緯は下表の通りです。
| 年月 | 出来事・取り組み内容 |
|---|---|
| 2025年9月 | 豊田自動織機がトラック荷役対応自動運転フォークリフト「Rinova Autonomous」(2本フォーク仕様)を発売 |
| 2026年4月16日 | 豊田自動織機が「Rinova Autonomous」に2パレット同時搬送が可能な4本フォーク仕様を追加発売 |
| 2026年5月 | デンソーが「人とくるまのテクノロジー展2026」にて産業向けLiDAR「LiDsEYE」を展示 |
| 2026年10月19日 | デンソーが「第32回ITS世界会議2026江陵」で「LiDsEYE」を出展し産業ヤード監視技術を公開 |
| 2026年10月26日 | デンソー安城製作所204工場にて「Rinova Autonomous」と「LiDsEYE」を連携させた自動荷役の運用を開始 |
「Rinova Autonomous」と「LiDsEYE」の協調メカニズム
今回の自動化システムは、車両側の自律制御と施設側のインフラセンシングを同期させています。
- トラック停止位置と積載パレットの自動認識
トラックがバースに接車後、Rinova Autonomousに搭載されたカメラとセンサーがトラックの停止位置、荷台の傾き、パレットの配置位置・姿勢を検出します。取得データからフォークの進入角度と走行経路を自動生成し、パレットの引き抜きや積み込みを実行します。 - 広域LiDAR「LiDsEYE」によるヤード全体の安全監視
地上設備側に設置された高精度LiDAR「LiDsEYE」がレーザー光を照射し、トラックヤード全体の空間情報を3次元で常時スキャンします。フォークリフト単体の死角となるエリアも含めて人の侵入や障害物を検知し、危険が生じた場合は即座にRinova Autonomousへ停止指示を送信します。 - 荷物認識と経路生成プロセスの効率化
従来はフォークリフトが荷台直前に接近してからカメラで積荷を認識していましたが、将来に向けては、LiDsEYEが取得した荷物の配置位置やサイズなどの情報も連携させることで、荷物の状況認識から荷役開始までの工程を効率化し、荷役作業全体のさらなる生産性向上を目指すとしています。
参考記事: サントリーロジと豊田自動織機、28年実稼働へ爪切替AGFで荷役自動化
参考記事: 豊田自動織機が5月25日新体制で推進する物流DXへの変革加速\
参考記事: 豊田自動織機が11月16日に値上げ、フォークリフト5%増で設備投資再考へ
製造・物流の現場に生じる3つの具体的影響
自動車部品工場という精密かつ高頻度な出荷現場においてトラック荷役が自動化されることは、メーカー、運送事業者、現場作業員のそれぞれに直接的な運用変更をもたらします。
製造業者・メーカー:出荷バースのボトルネック解消と計画出荷の確立
自動車部品工場では、多種多様な品番とサイズの異なるパレットが同一のトラックヤードに集約されます。これまでは熟練リフトオペレーターの判断によって異種パレットの積み付けを行っていたため、要員の出勤状況や技量によって出荷タクトにばらつきが生じていました。
Rinova Autonomousが混載パレットの認識と自動荷役を担うことで、荷揃えから積載までの作業時間が平準化されます。生産ラインの完成品排出タイミングとトラック出荷スケジュールがデータ上で直結し、構内仮置き場の滞留在庫を最小限に抑えた出荷管理が可能になります。
運送事業者:荷待ち・荷役時間の削減による実車率の向上
運送事業者にとって、トラックバースでの荷待ち時間とドライバーによる荷役作業は、拘束時間を長期化させる主因となってきました。2024年4月に施行された自動車運転業務の時間外労働上限規制(年960時間)に加え、2025年4月施行の改正物流効率化法によって荷待ち・荷役時間の短縮は法的な努力義務の対象となっています。
本システムが導入されたヤードでは、トラックが指定バースへ接車した直後から機械的な荷役が定刻通りに開始されます。ドライバーが付帯作業から解放されるだけでなく、バースでの滞留時間が読めるようになるため、運行計画の精度が向上し、1日あたりの実車運行率の引き上げにつながります。
倉庫・ヤード作業員:重機錯綜エリアからの退出による労災リスクの排除
トラックヤードは大型トラックの出入りに加え、複数台のフォークリフトが高速で行き交うため、接触や挟まれといった労働災害リスクが最も高いエリアです。
LiDsEYEがヤード全体を空間的に監視し、作業員がフォークリフトの稼働エリアに立ち入った瞬間に自動停止がかかるインターロック構造が確立されることで、人車混在に起因する事故リスクが排除されます。作業員は危険な積込現場での立ち会い作業から解放され、出荷データの照合や例外管理など安全な管理業務へとシフトできます。
参考記事: 大和ハウス工業など3社がDPL2拠点で自動運転トラック受入実証を12月開始
LogiShiftの視点:車載自律から「インフラ協調型荷役」への構造転換
デンソー安城製作所における本運用の本質は、自動運転フォークリフト単体の性能向上に依存する「車載自律型」から、地上設備と連携する「インフラ協調型」荷役システムへのパラダイムシフトにあります。
従来のAGF(無人搬送フォークリフト)開発では、車両側にLiDARや高解像度カメラ、画像処理コンピューターを過密に搭載し、車両単体で全周囲の安全確認とパレット認識を完結させようとするアプローチが主流でした。しかし、この方式ではトラック荷台の奥深くや建屋の死角、フォークの爪先で遮られる前方下部の状況を把握しきれず、結果として進入速度を極端に落とさざるを得ないという速度面の課題を抱えていました。
本件では、デンソーの地上側LiDAR「LiDsEYE」がヤード全体の上空から俯瞰的な点群データを取得し、車両の死角を補完しています。車両側の「Rinova Autonomous」は接近後の微細なアプローチとパレットの姿勢認識に専念できるため、計算負荷が分散され、荷役動作の高速化と安全確保が両立されます。車両価格の高騰が続く産業車両市場において、インフラ側に共通センサーを配置して複数台のAGFで共有するアーキテクチャは、拠点全体の導入費用対効果を高める設計手法として有力な選択肢となります。
まとめ:トラック荷役自動化に向けて現場が着手すべき要件
トラックへの自動荷役を自社拠点へ実装していくためには、車両の導入検討にとどまらず、受入環境の物理的・データ的な整備を先行させる必要があります。
- 自社ヤードにおけるパレット規格と積載パターンの棚卸し
自動荷役の成立性は、扱うパレットの外形寸法、差込口の形状、荷崩れ防止フィルムの巻き方に大きく左右されます。自社内で流通しているパレット種別を洗い出し、センサー認識が阻害されるイレギュラーな荷姿を標準化することが導入の前提条件となります。 - ヤード全体の安全区画設計と地上センシング設置位置の検証
フォークリフト単体のセンサーに頼る運用では、人車混在エリアでの減速・停止頻度が増加し、スループットが低下します。建屋の柱や天井など、死角なくトラックバース全体をセンシングできる地上インフラの設置余地と通信環境を事前に確認しておく必要があります。 - 到着予約データとバース荷役機器のシステム連携準備
荷役の自動化を機能させるには、トラックの到着時刻と積載伝票データを事前にバース側へ連携させる仕組みが不可欠です。トラック予約受付システムやWMS(倉庫管理システム)とAGF管制システムの接続仕様を確認し、データ連携が可能な基盤を整えることが求められます。
出典: 株式会社 豊田自動織機
出典: 株式会社デンソー