
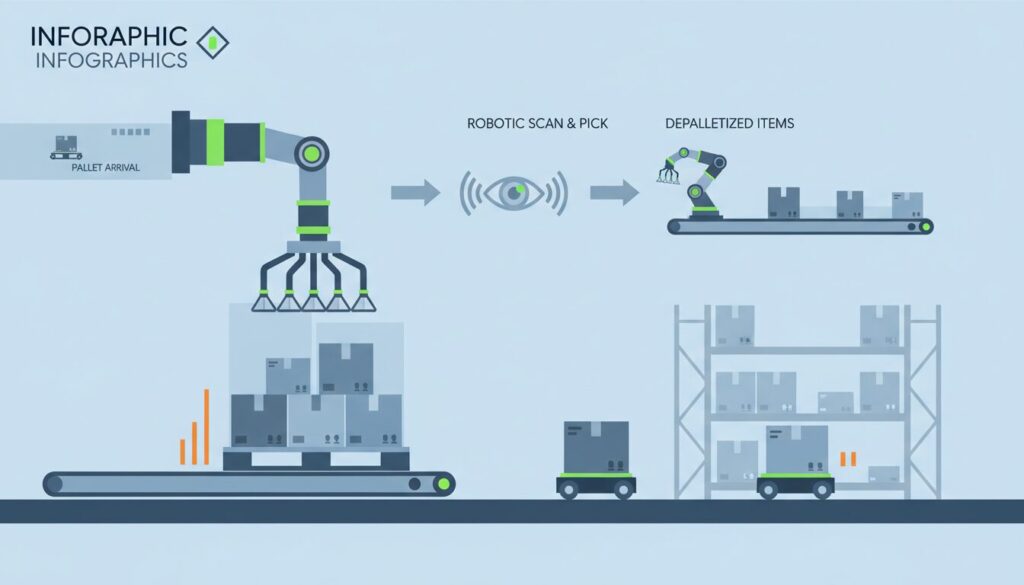
- キーワードの概要:デパレタイズロボットとは、パレットに積まれた段ボールやコンテナなどの荷物を自動で認識し、コンベヤや搬送台車へ荷降ろしする自動化装置のことです。
- 実務への関わり:重量物の荷降ろし作業を自動化することで、作業員の腰痛リスクや重労働負担を解消し、入荷ラインの大幅な省人化と作業効率の向上を実現します。
- トレンド/将来予測:AIや3Dビジョンカメラの進化により、事前登録なしで荷崩れや多品種の混載荷物を認識・自動荷降ろしできるマスターレスロボットの導入が急速に広がっています。
デパレタイズロボットとは、パレット上に積載された段ボールやコンテナなどの荷物を認識し、コンベヤや無人搬送車(AGV/AMR)へ荷降ろしする自動化設備です。重量物の荷役作業に伴う労働負荷の軽減と省人化を推進する上で、荷受・入荷ラインの要となります。本稿では、デパレタイズロボットの基本構造や最新のAI・3Dビジョン技術、本体・ハンドの選定基準、実効タクトタイムと投資対効果(ROI)の試算モデル、そしてライン全体の設計手順までを体系的に解説します。
- デパレタイズロボットの基本構造と最新知能化技術の進化
- パレタイズとデパレタイズの根本的な違いと技術的ハードル
- 従来型産業ロボットからAI・3Dビジョン搭載「知能ロボット」へのシフト
- 自社倉庫・工場に適合するロボット本体とハンド機構の選定基準
- 設置スペース・可搬重量に応じたロボット本体(垂直多関節・直交・協働)の分類
- 荷姿・材質・重量から逆算するロボットハンド(真空吸着 vs メカニカル把持)の選定法
- 混合積み(ランダム積載)とマスターレスを可能にする認識技術
- 事前登録を不要にする「完全マスターレス・ティーチングレス」の仕組み
- 荷崩れ・段ボールの変形・混合積載に対応するリアルタイム姿勢推定と軌道補正
- 処理能力(タクトタイム)の現実解と投資対効果(ROI)の試算モデル
- カタログ値に惑わされない実効処理能力(UPH)とタクトタイムの算出法
- 導入コスト・保守費用と人件費削減・労災防止効果を織り込んだROI計算モデル
- ロボット単体で終わらせない「ライン全体設計」と導入プロジェクトの手順
- パレットマガジン・搬送コンベア・AGVとの同期によるボトルネック防止策
- SIer選定とPoC(実証実験)で確認すべき要件定義チェックリスト
デパレタイズロボットの基本構造と最新知能化技術の進化
物流工程において、パレットから荷物を降ろすデパレタイズロボットは、垂直多関節アームや直交軸機構の先端に真空吸着グリッパーやクランプ機構を備え、コンベヤ等へ荷物を移載する装置です。
パレタイズとデパレタイズの根本的な違いと技術的ハードル
「パレタイズ(積み付け)」と「デパレタイズ(荷降ろし)」は対になる作業ですが、自動化設備に求められる制御難易度は大きく異なります。パレタイズは規定パターンに従って固定座標へ荷物を積み上げるのに対し、デパレタイズは輸送時の振動による荷崩れや傾き、パレット上のミリ単位のズレといった「非定型な入荷状態」へ即座に適応しなければなりません。
| 比較項目 | パレタイズロボット | デパレタイズロボット |
|---|---|---|
| 動作の前提条件 | 荷姿・寸法が既知で、投入位置が一定 | 荷崩れや段差、傾きなど積載状態のばらつきが存在 |
| 制御方式 | 事前設定された座標パターンへの固定軌道制御 | ビジョンセンサによるリアルタイム座標補正と把持判断 |
| 混合積みの難易度 | 重量バランスや積載順の計算(計画段階で最適化可能) | 上面露出面の認識、把持優先順位のリアルタイム算出が必要 |
| 主な技術的課題 | 積載時の荷崩れ防止、高速動作時の衝撃緩和 | 外装のたわみ・隙間不足による吸着エラー、誤認識の回避 |
日量5,000ケース以上を処理するデポなどでは、単一品種パレットであっても輸送時の偏荷重により荷物同士が密着または傾斜する事態が頻発します。クラフトテープの光反射や箱表面の印刷パターンによるコントラストの乱れがある環境下でも、的確に上面を分離認識して把持する認識精度と機構設計が求められます。
従来型産業ロボットからAI・3Dビジョン搭載「知能ロボット」へのシフト
従来の産業用ロボットを用いたデパレタイズでは、荷物配置や寸法を事前登録する「ティーチング(位置教示)」が前提でした。この方式は単一SKUの定型パレットには適しているものの、多品種少量拠点や1パレットに複数SKUが混在する「混合積み」の現場では、段取り替えや再教示に膨大な工数がかかり、運用上の制約となっていました。
このボトルネックを解消したのが、高精度な「3Dビジョン(RGB-DカメラやLiDAR)」と「AIアルゴリズム(深層学習)」を統合した知能ロボットです。
- 3Dビジョンによる深度計測: 荷物上部からミリ波やステレオカメラ等で点群データを高速取得し、荷物の三次元座標、傾斜角、表面の凹凸を立体把握。
- AIによる把持点・荷姿の自動推定: 未登録の段ボールであっても、エッジや上面の平坦部を識別し、吸着パッドの配置や圧力を最適化する「ティーチングレス」運用を実現。
- 干渉回避と把持順序の自律計算: 混合積みパレットにおいて、隣接荷物やパレット側壁との接触を回避しつつ、荷降ろしの順序を数ミリ秒単位で演算。
現在主流のAI搭載デパレタイズロボットは、単一品パレットで毎時600〜1,000ケース、混合積みパレットでも毎時400〜600ケース前後のタクトタイムを安定して維持できる性能を有しています。
自社倉庫・工場に適合するロボット本体とハンド機構の選定基準
デパレタイズロボット導入の成否を分ける要因は、「ロボット本体の構造」と「エンドエフェクタ(ロボットハンド)」の物理的適合性です。処理能力や認識技術が優れていても、拠点の占有面積やワーク(荷物)の特性に合致していなければ、所定のタクトタイムを達成できません。
設置スペース・可搬重量に応じたロボット本体(垂直多関節・直交・協働)の分類
デパレタイズ用途で採用されるロボット本体は、主に3系統に分類されます。設置スペースの制限、可搬重量、目標タクトタイムによって選定すべき機構が分かれます。
| ロボット機構 | 可搬重量・タクトタイム | 設置面積と安全柵 | 適した運用環境 |
|---|---|---|---|
| 垂直多関節ロボット | 50kg〜300kg超 約4〜8秒/個(高速) |
中〜大(安全柵・インターロック必須) | 高スループットを求める通過型物流センター(TC)や製造ライン |
| 直交型(ガントリー) | 100kg〜500kg超 約8〜15秒/個(中速) |
大(上部空間を活用、足元省スペース) | 複数パレットを並列配置する大型倉庫、重量物の一括処理 |
| 協働ロボット | 10kg〜35kg程度 約10〜18秒/個(低〜中速) |
小(安全柵なしで省スペース設置可能) | 既存の狭小スペースへの後付け、作業者との近接エリア |
垂直多関節ロボットは高速処理に優れますが、JIS B 8433(ISO 10218)等に基づく安全柵やセーフティセンサの配置が必要となり、半径4〜6メートル前後の防護区画が求められます。一方、直交型は走行レールを上部に設置することで床面の動線を確保できます。既存の狭小スペースに導入する場合は、安全柵を省略して配置できる可搬重量20〜35kgクラスの協働ロボットが選択肢となります。
荷姿・材質・重量から逆算するロボットハンド(真空吸着 vs メカニカル把持)の選定法
荷物の表面状態・材質・変形度合いに応じたハンド機構の選定基準は以下の通りです。
| ハンド機構 | 推奨ワーク | メリット | 運用上の留意点 |
|---|---|---|---|
| 真空吸着式(パッド/フォーム) | 段ボール、プラスチックケース、平滑な袋物 | 上面のみのアプローチで荷降ろしが可能。隣接ワークとの干渉が少ない。 | 隙間・穴あき・表面の粉塵によるエア漏れ、薄紙箱のたわみによる吸着不良。 |
| メカニカル把持式(サイド/クランプ) | 折りたたみコンテナ、木箱、PPバンド結束品 | 通気性や表面粗さに左右されず、重量物を確実に固定・搬送可能。 | 側面を挟むスペースが必要。混合積みで隙間がない状態からの取り出しに制限。 |
| コンビネーション式(吸着+クランプ/爪) | 重量のある袋物(樹脂ペレット・米袋)、変形しやすいケース | 上面吸着で持ち上げつつ底面や側面を支持し、荷崩れや落下を防止。 | ハンド自重の増加によりロボット可搬重量を圧迫。構造が複雑で保全コスト増。 |
ケース品と通い箱(オリコン)の双方が混在するラインでは、オートツールチェンジャーによるハンド切り替え機構を採用することで、1台のロボットで両形態に対応する運用設計が可能です。
混合積み(ランダム積載)とマスターレスを可能にする認識技術
サイズや材質が不揃いな混合積みパレットのデパレタイズを成立させるため、最新の知能ロボットには高度なビジョン認識とリアルタイム軌道補正技術が実装されています。
事前登録を不要にする「完全マスターレス・ティーチングレス」の仕組み
取扱SKUが数千〜数万点に及ぶ物流拠点では、商品改廃のたびに寸法や重量を登録する運用は現実的ではありません。最新システムにおける自律処理のフローは以下の3工程で完結します。
- 3Dビジョンによる点群データの取得: パレット上部に設置された広視野センサが、表面形状・エッジ・高低差を数百万点の点群(Point Cloud)データとしてミリ単位で計測。
- AIによる個別ワークの切り出し: 取得データから、AIが段ボールの継ぎ目、上面の傾き、印刷パターン、テープの反射を解析し、境界線を瞬時にセグメンテーション。
- リアルタイムの動的軌道計画(モーションプランニング): 「取り出すべき荷物の順序」を自律判断し、パレット積載壁やアーム自身の干渉を回避する最適な三次元軌道をリアルタイムに生成して実行。
| 比較項目 | 従来型ロボットシステム | 最新の知能デパレタイズロボット |
|---|---|---|
| 事前準備 | 全SKUのCAD・寸法マスタ登録、動作教示 | 完全マスターレス(事前登録・教示不要) |
| 新規ワーク対応 | 入荷停止および専門エンジニアによる再ティーチング | 初見の箱・異形物も3Dセンサで即時認識・吸着 |
| 混載パレット処理 | 段積みパターンの固定化が必須 | ランダム積載の上面をリアルタイム解析して自動仕分け |
| 立ち上げ工数 | 数週間〜数か月のティーチング期間が必要 | 設置後、キャリブレーションのみで即稼働可能 |
荷崩れ・段ボールの変形・混合積載に対応するリアルタイム姿勢推定と軌道補正
実務現場に届くパレットは、長距離輸送時の振動による荷崩れや湿気による段ボールのたわみが発生します。これらに対応するため、ロボットは毎サイクルごとに荷物をスキャンし、傾斜角に合わせてグリッパーのアプローチ角度を瞬時に自動補正します。
認識・把持エラー時のリカバリー機能として、以下の制御が組み込まれています。
- AIずらし機能: 段ボール同士が密着して境界識別が困難な場合、上面をわずかにスライドさせて隙間を作り、輪郭を再認識させてから把持する動作ルーチン。
- 真空圧フィードバックによる吸着リトライ: 内蔵センサがエア漏れを検知した際、吸着ポイントを数センチずらして再吸着を試みるか、把持可能な別の隣接ワークへ自動でターゲットを切り替え。
- マルチピックおよび可変ゾーン制御: 荷物サイズや重量に応じて吸着チャンバーを個別制御し、隣接荷物の巻き込み破損を防止。
処理能力(タクトタイム)の現実解と投資対効果(ROI)の試算モデル
カタログ値に惑わされない実効処理能力(UPH)とタクトタイムの算出法
デパレタイズロボットのカタログスペックに記載された最高速度(タクトタイム4〜6秒/個など)は、定型サイズ品を理想条件で連続ピッキングした「ピュアサイクルタイム」に基づいています。実運用におけるタクトタイムの算出には、以下の付帯時間を加算する必要があります。
- 3Dビジョンによる画像認識・姿勢推定時間: 荷物位置・傾きの計測(0.5〜1.5秒/回)
- モーションプランニング(経路計算)時間: 干渉回避軌道の演算(0.3〜1.0秒/回)
- 吸着・把持および真空破壊時間: エアの吸引待機および排気パージ(0.5〜1.0秒/回)
- パレット交換・周辺連動ロス: 空パレット排出や満杯停止による停止時間(1パレットあたり30〜90秒を案分)
カタログ値が5秒(720 UPH)のロボットであっても、画像認識・計算に2秒、吸着・解放に1秒、付帯ロスが1秒生じる場合、実効タクトタイムは9秒(400 UPH)となります。設備設計時は、定型品単載パレットで理論値の70〜80%、混合積みパレットでは50〜65%を実効UPHの基準値として計画を策定します。
導入コスト・保守費用と人件費削減・労災防止効果を織り込んだROI計算モデル
設備投資判断では、ロボット本体価格に加え、周辺搬送機やSI(システムインテグレーション)費用を含む初期費用(CAPEX)、保守管理費(OPEX)、作業員削減と労災低減効果を合算して試算します。
以下は、日量パレット20枚分(約3,000ケース)を2シフト体制で処理する物流拠点の試算モデルです。
| 項目 | 従来の手作業運用 | ロボット導入後 | 差分(年間効果) |
|---|---|---|---|
| 配置人員(2シフト合計) | 4名(2名×2シフト) | 0名(周辺監視兼任) | 4名削減 |
| 年間直接人件費(1人450万円換算) | 1,800万円 | 0円 | +1,800万円 |
| 採用・教育費および労災保険関連費 | 160万円 | 20万円 | +140万円 |
| 設備初期導入費(周辺機器・SI込) | 0円 | 4,500万円(一括計上) | -4,500万円 |
| 年間設備保守・消耗品費 | 0円 | 230万円 | -230万円 |
| 年間純削減効果(導入2年目以降) | – | – | +1,710万円/年 |
投資回収期間(Payback Period)の計算式は以下の通りです。
投資回収期間 = 初期導入費(4,500万円) ÷ [ 年間削減人件費等(1,940万円) - 年間保守費用(230万円) ] ≒ 2.63年
2シフト以上の稼働拠点や10kg以上の重量物を扱う現場では、2〜3年台での投資回収が現実的な基準となります。
ロボット単体で終わらせない「ライン全体設計」と導入プロジェクトの手順
デパレタイズロボットの能力を最大化するには、ロボット単体の性能だけでなく、前後工程を含めた同期設計が不可欠です。
パレットマガジン・搬送コンベア・AGVとの同期によるボトルネック防止策
ロボットが連続稼働を維持するための主要な連携ポイントは以下の3点です。
- パレット供給・排出の自動化: 空パレットスタッカー(パレットマガジン)をロボットセル内に組み込み、フォークリフトによる交換待ち時間を解消。
- AGV/AMRによるバッファレーン設計: 保管エリアとデパレタイズステーション間に荷降ろし待ちパレットを1〜2面待機させ、搬送遅延によるロボット停止を防止。
- 下流搬送コンベアの流量制御: コンベアにアキュームレーション(一時滞留)機能を持たせ、下流の検品機やソーターの処理能力に合わせて等ピッチで整列搬送。
SIer選定とPoC(実証実験)で確認すべき要件定義チェックリスト
導入検討から本稼働までに確認すべき評価基準を以下のチェックリストに整理します。
| 導入フェーズ | 確認項目・要件定義 | 実務上の評価ポイント |
|---|---|---|
| 構想・SIer選定 | 対象ワーク(荷物)の範囲特定 | 荷物サイズ・重量(例: 3〜25kg)、材質(段ボール・通い箱・PP結束)、混合積みの有無を網羅し、ハンド機構の実績を確認。 |
| 構想・SIer選定 | 既存WMS/WCSとの通信・制御仕様 | 入荷予定データ照合、エラー信号伝送、指示遅延のないリアルタイム通信プロトコルの適合性を確認。 |
| PoC(実証実験) | ワーストケースを想定した把持・認識テスト | 吸湿した箱、テープ浮き・隙間のある箱、荷崩れパレット等の実物を用い、認識率・吸着エラー率・リカバリー精度を検証。 |
| PoC(実証実験) | 実効タクトタイムの測定とROI再試算 | 画像処理、ロボット旋回、空パレット排出を含む実質処理能力を計測し、投資回収計画との整合性を確認。 |
| 本稼働準備 | 例外処理と現場オペレーション設計 | 吸着ミス時の自動退避・警報通知、現場作業者が再稼働できるUI設計、オンサイトおよびリモートの保守体制を確認。 |
PoCの段階で例外的な荷姿の発生比率を数値化し、「ロボットが自動処理する範囲」と「エラー時に人が介入するラインオフ手順」を明確に切り分けることが、稼働後の安定運用を実現する要件となります。
よくある質問(FAQ)
Q. デパレタイズロボットとは何ですか?
A. パレット上に積載された段ボールやコンテナなどの荷物を認識し、コンベヤや無人搬送車(AGV/AMR)へ荷降ろしする自動化設備です。AIや3Dビジョンを搭載した知能ロボットにより、荷物の位置や傾きを瞬時に判別して正確にピッキングします。物流倉庫や工場の入荷ラインにおいて、重量物荷役の省人化を実現する要の機器です。
Q. パレタイズとデパレタイズの違いは何ですか?
A. パレタイズは荷物をパレットへ「積み付ける」作業であるのに対し、デパレタイズはパレットから荷物を「降ろす」作業を指します。デパレタイズは輸送中の荷崩れや段ボールの変形、複数種類の荷物が混在するランダム積載に対応する必要があるため、パレタイズよりも高度な画像認識やリアルタイムの軌道補正技術が求められます。
Q. デパレタイズロボットを導入するメリットは何ですか?
A. 最大のメリットは、重量物の荷降ろし作業を自動化することで作業員の腰痛などの労災リスクを防ぎ、深刻な人手不足を解消できる点です。さらに、コンベヤやAGVと同期させて24時間安定稼働させることで入荷処理能力が向上し、人件費削減を含めた高い投資対効果(ROI)を得られます。