
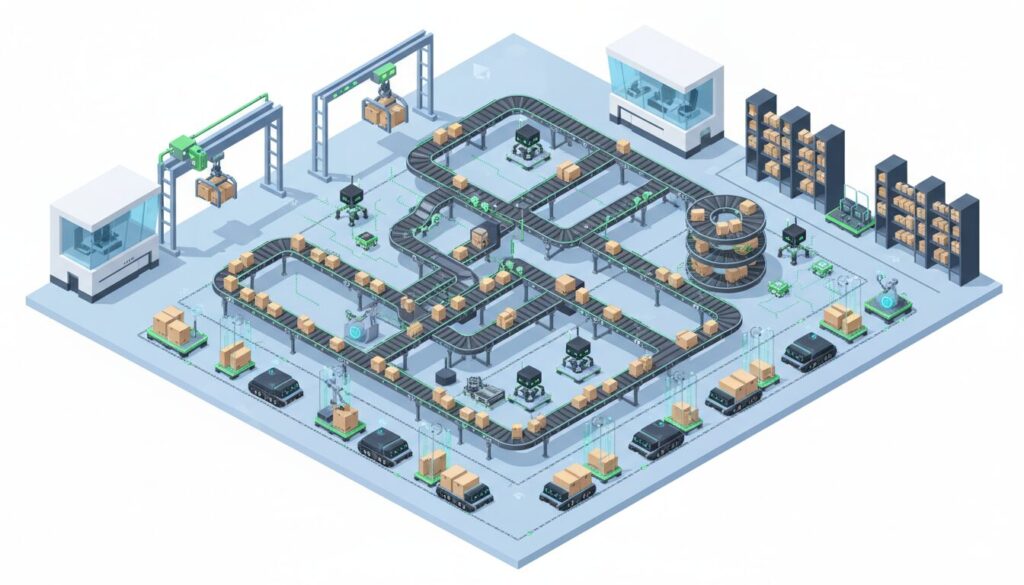
- キーワードの概要:倉庫や工場の中で荷物や原材料を自動で運ぶ機械と制御ソフトウェアを組み合わせた仕組みのことです。
- 実務への関わり:作業員の歩行工数を大幅に削減し、24時間安定したスピードで正確な荷物運搬を実現して人手不足の解消と現場の安全性向上に貢献します。
- トレンド/将来予測:従来の固定式コンベヤからレイアウト変更が容易なAMR(自律走行搬送ロボット)へのシフトが進んでおり、デジタルツインを活用した搬送シミュレーションによる最適化が主流になりつつあります。
物流倉庫や製造現場において、作業員の総稼働時間のうち40〜50%は「荷物の移動・運搬」に費やされている。搬送システム(Transfer/Conveyance System)は、原材料から完成品までのモノの流れを自動化・最適化し、施設全体の生産性を決定づけるマテハン(マテリアルハンドリング)の中核設備である。本稿では、各種搬送装置(コンベヤ、ソーター、AGV、AMR、RGV、OHT等)の機構と選定基準、WMS/WCS/WES連携のアーキテクチャ、投資回収(ROI)の算出モデルまでを体系的に解説する。
- 搬送システムとは?マテハン機器における定義と自動化が求められる背景
- マテハン機器における搬送システムの定義と役割
- 手動搬送から自動化へ移行する3つのメリット(人手不足解消・生産性・安全性)
- 主要な搬送システムの種類と特徴【コンベヤ・AGV・RGV・ソーター】
- 連続・大量搬送を支える「コンベヤ・ソーター・垂直搬送機」の種類と仕組み
- 柔軟な搬送を実現する「AGV・AMR・RGV」の違いと走行方式の比較
- 超高速・クリーン環境に対応する「リニアモータ搬送・天井搬送(OHT)」
- 自社に最適な搬送システムを見極める選定基準と適合マトリクス
- 搬送物の特性(荷姿・重量・物性)と目標スループットによる選定
- 現場レイアウト・設置スペース・建屋制約(多層階・通路幅)に応じた最適化
- 搬送システム自動化の成否を分ける上位システム(WMS/WCS/WES)連携
- WMS・WCS・WESの役割分担と搬送指示データの連携フロー
- ボトルネック・搬送渋滞を防ぐデジタルツイン・シミュレーションの活用
- 搬送システムの導入手順と投資対効果(ROI)検証チェックリスト
- 要件定義からベンダー選定・検収までの導入5ステップ
- 投資回収期間の算出モデルとトラブル停止リスクを抑える保守体制
搬送システムとは?マテハン機器における定義と自動化が求められる背景
搬送システムは、物流倉庫や製造工場において荷物の移動を担うハードウェアと制御ソフトウェアの複合体である。人手による台車押しやフォークリフト走行から自動搬送装置へのシフトは、単なる省人化にとどまらず、施設全体のタクトタイム短縮とリアルタイム在庫管理の基盤となる。
マテハン機器における搬送システムの定義と役割
マテハン(マテリアルハンドリング)機器の分類において、搬送システムは原材料、仕掛品、完成品、パレット、段ボールなどを工程間・設備間・保管エリア間で移動させる装置群を指す。荷物の単純移動だけでなく、入荷・検品・保管・ピッキング・仕分け・出荷の各ステーションを有機的に連結する役割を担う。
制御面では、倉庫管理システム(WMS)の在庫・出荷データに基づき、倉庫制御システム(WCS)が各搬送機器のPLC(プログラマブルロジックコントローラ)へリアルタイムに指示を出す構成をとる。水平搬送を行うコンベヤや無人搬送台車、階層間をつなぐ垂直搬送機、自動倉庫(AS/RS)がWCSを介して同期することで、滞留のないマテリアルフローが成立する。
手動搬送から自動化へ移行する3つのメリット(人手不足解消・生産性・安全性)
台車や有人フォークリフトによる手動運搬を自動搬送システムへ置き換えることで、運用面・経営面において以下の変化が得られる。
| 評価項目 | 手動搬送(台車・有人リフト) | 自動搬送システム | 導入による主な定量的・定性的効果 |
|---|---|---|---|
| 人員配置 | 搬送専任・兼任の人手が必要 | 最小限の監視・保全人員のみ | 歩行工数(全作業時間の40〜50%)を削減し高付加価値業務へ再配置 |
| 搬送速度・安定性 | 作業員の疲労や習熟度で変動 | 設定タクトタイムを24時間維持 | 工程間滞留を解消し、出荷締め切りリードタイムを短縮 |
| 安全性 | 作業者との接触・荷崩れリスク | 人車分離・障害物検知センサー制御 | 構内人身事故リスクを排除し、重量物運搬の負荷を撤廃 |
| データ連携 | 目視・手入力による記録が中心 | WMS/WCSとリアルタイム連携 | 全荷物の通過時刻・所在ステータスをミリ秒単位で自動追跡 |
主要な搬送システムの種類と特徴【コンベヤ・AGV・RGV・ソーター】
搬送システムの選定は、取り扱う荷姿(パレット、オリコン、段ボール、個別ピース)、要求スループット(時間あたり処理個数)、建屋レイアウトの可変性によって決定される。各機器の機構的特性と走行方式の違いは以下の通りである。
連続・大量搬送を支える「コンベヤ・ソーター・垂直搬送機」の種類と仕組み
定常的に大量の荷物を固定ルートで搬送する場合、連続稼働が可能な固定インフラ型機器が採用される。
1. コンベヤの種類と特性
- ケースコンベヤ(ローラ式・ベルト式):段ボールや折りたたみコンテナ(オリコン)を搬送。ゾーンごとにモーター駆動を制御するゼロプレッシャーアキュムレーション(アキューム制御)を組み込むことで、荷物同士の衝突を防ぎつつライン上での一時滞留(バッファリング)を実現する。
- パレットコンベヤ(チェーン式・ローラ式):500kg〜1t超の重量パレットを搬送。3本チェーン駆動や高剛性鋼製ローラを用い、自動倉庫(AS/RS)と入出荷バースを直結する幹線ラインを構築する。
2. ソーター(自動仕分け機)の機構
- クロスベルトソーター:メイン搬送キャリア上の小型ベルトを仕分けシュート位置で直角方向に駆動。毎時10,000〜20,000個超の高速仕分けと荷物への低衝撃性を両立する。
- スライドシューソーター:スラット上をスライドするシューが荷物を斜め前方へ押し出す。小口袋物から重量段ボールまで幅広い荷姿に1ラインで対応可能。
- ポップアップソーター:コンベヤのローラ間から傾斜ホイールや小型ベルトが浮上して方向転換。中速域(毎時3,000〜5,000個程度)の仕分けラインを省スペースで構築できる。
3. 垂直搬送機
複数フロア間の上下移動を担う。建築基準法上のエレベーター(昇降機)ではなくマテハン機器(垂直コンベヤ)に分類されるため、法定点検基準が異なり、昇降速度は分速40m〜100mに達する。パレット用の往復昇降型(リフター)や、ケースを高頻度で搬送するC型・Z型連続垂直搬送機がある。
柔軟な搬送を実現する「AGV・AMR・RGV」の違いと走行方式の比較
床面走行型の台車システムは、走行方式によって停止精度、走行速度、レイアウト変更への適応力が異なる。
| 項目 | AGV(無人搬送車) | AMR(自律走行搬送ロボット) | RGV(有軌道無人搬送車) |
|---|---|---|---|
| 走行方式 | 誘導体追従(磁気テープ・2次元コード) | 自律走行(LiDAR/SLAM技術) | 固定レール(床上または天井) |
| 障害物への挙動 | 検知時に一時停止 | 安全ルートを自律計算して迂回 | 停止(レール上のみ走行) |
| 最高速度 | 中速(分速30〜60m) | 中速(分速30〜60m) | 高速(分速120〜200m超) |
| 停止位置決め精度 | 高(±5〜15mm) | 中(±10〜30mm) | 極めて高(±2〜5mm) |
| レイアウト変更 | テープ再敷設工事(工期:日単位) | マップ再読込のみ(工期:即日) | レール移設・床面工事(工期:週〜月単位) |
| 主用途 | 定常工程間搬送・コンベヤ連結 | ピッキング支援・人と共存する通路 | 自動倉庫前面の高速ピストン搬送 |
超高速・クリーン環境に対応する「リニアモータ搬送・天井搬送(OHT)」
1. リニアモータ搬送システム
固定子コイルを配置した軌道上を、磁石付きスライダが非接触駆動する機構。最大加速度数G、最高速度秒速2m〜4m超の加減速と、±10μm〜50μmの高精度位置決めを両立する。スライダごとの個別加減速・逆走制御が可能なため、搬送ライン上での組立・検査工程やピッチ差異の吸収に活用される。
2. 天井搬送システム(OHT:Overhead Hoist Transfer)
建屋の天井空間に設置したアルミレールから吊り下げた台車が、非接触給電等を用いて走行する。床面を作業員やフォークリフト用のスペースとして100%開放できる利点がある。半導体工場(FOUP搬送)やFPD工場の標準インフラとして普及しており、近年では一般物流倉庫におけるパレット・ケースのフロア間長距離バイパスとしても採用が広がっている。
自社に最適な搬送システムを見極める選定基準と適合マトリクス
搬送機器の選定は、「荷姿・重量」「要求スループット」「建屋構造」の3パラメータから絞り込む。
搬送物の特性(荷姿・重量・物性)と目標スループットによる選定
パレット単位の重量物(500kg〜1t)を搬送する場合、直線ルートかつ高スループット(毎時60〜120パレット)であればパレットコンベヤまたはRGVが適する。RGVは最高分速200mで往復可能だがルートは直線的になる。長距離で分岐が多く、人の動線と交差する場合はパレット搬送用AMRやAGF(無人フォークリフト)を選定し、台数制御によって必要スループットを確保する。
段ボールやオリコン(10〜30kg)の場合、出荷ピーク時に時間あたり2,000ケース以上の処理が求められる幹線ラインでは駆動コンベヤとソーターの組み合わせが必須となる。一方、時間あたり数百ケースの中頻度搬送や、季節変動で保管レイアウトを変更するエリアでは、潜り込み型AMRや低床AGVによるバッチ搬送が設備投資効率を高める。
現場レイアウト・設置スペース・建屋制約(多層階・通路幅)に応じた最適化
多層階施設では、垂直搬送機の昇降能力(タクトタイム)が全体の律速になりやすい。WCSを介して1階入荷バースのコンベヤと垂直搬送機、各階の水平搬送AMRをシームレスに同期させることで、滞留を排除した多層階立体フローを設計する。
通路幅が2m未満でピッキング作業者と搬送ラインが交差する現場では、床面ガイドが不要で障害物を自動回避できるAMRを選択する。AGVでは人の横断による一時停止が多発し実効処理能力が低下するためである。天井高に余裕がある場合は、上部空間を活用した天井搬送機(OHT)やシャトル型立体搬送を導入し、床面積あたりの保管・搬送密度を最大化させる。
| 荷姿・重量 | 建屋・運用環境 | 要求スループット | 推奨される搬送システム構成 |
|---|---|---|---|
| パレット品(500〜1,000kg) | 多層階/専用搬送ルートの確保が可能 | 高(毎時60〜120パレット) | パレットコンベヤ + 垂直搬送機(リフター) |
| パレット品(500〜1,000kg) | 平屋/人やフォークリフトが混在する通路 | 低〜中(毎時20〜50パレット) | パレット搬送用AMR / 無人フォークリフト(AGF) |
| 段ボール・オリコン(10〜30kg) | 平屋/出荷先別仕分けラインの固定化 | 高(毎時2,000個以上) | ローラ・ベルトコンベヤ + 自動ソーター |
| 段ボール・オリコン(10〜30kg) | 平屋/柔軟なレイアウト変更が必要 | 中(毎時300〜800個) | 棚搬送型・潜り込み型AMR / AGV |
| 小物・バラ品(5kg未満) | 多品種少量ピッキングエリア | 高(ピース連動) | GTP(Goods-to-Person)型ロボット / 立体シャトル |
搬送システム自動化の成否を分ける上位システム(WMS/WCS/WES)連携
マテハン機器の単体性能を最大限に引き出すためには、上位管理系システムから現場制御コントローラまでの階層別データ連携設計が不可欠である。
WMS・WCS・WESの役割分担と搬送指示データの連携フロー
搬送統合制御における各システムの役割と制御サイクルは明確に分担される。
| システム種別 | 主な役割 | 管理単位・対象 | 応答・制御周期 |
|---|---|---|---|
| WMS(倉庫管理システム) | 在庫管理、入出荷オーダー管理、作業進捗可視化 | 伝票、SKU、オーダー単位 | 分〜時間単位 |
| WES(倉庫実行システム) | 人と設備の作業負荷バランシング、動的タスク配分 | バッチ、タスク、工程単位 | 秒〜分単位 |
| WCS(倉庫制御システム) | 各マテハン機器への個別動作指示、インターロック制御 | 搬送機器、センサー、PLC単位 | ミリ秒〜秒単位 |
日量1万件を処理する物流センターにおける指示データの推移フローは以下の通りである。
- WMS:出荷オーダーからピッキングリストと出庫バッチを生成し、引き当て在庫の棚番データをWESへ送信。
- WES:コンベヤの合流負荷、ソーター仕分け口の空き状況、AMRの稼働可能台数をリアルタイムに把握し、処理順序(投入キュー)を動的に最適化してWCSへ伝達。
- WCS:コンベヤ駆動モーターの起動、ソーターの分岐タイミング、AGV/AMRの走行ルート指示をPLCやロボットコントローラへミリ秒単位で発信。
- フィードバック:マテハン機器の通過完了・異常停止信号をWCSが検知し、WES・WMSへ実績データを即時還元して在庫ステータスを更新。
ボトルネック・搬送渋滞を防ぐデジタルツイン・シミュレーションの活用
異種搬送機(コンベヤとAMR、垂直搬送機)の結節点では、合流待ちによる搬送渋滞やデッドロック(干渉による膠着)が発生しやすい。これを未然に防ぐため、デジタルツインを活用したシミュレーションと動的制御が行われる。
- 事前設計検証:3D CADデータと物量波動データを仮想空間に投入し、合流部のバッファ長やソーターの能力不足ポイントを事前特定。
- 動的ルーティング制御:通路の荷崩れや一時停止が発生した場合、WES/WCSがマップ上の混雑度を再計算し、AMR群へ迂回経路を即時配信。
- 先回り速度制御:垂直搬送機前の荷物が一定量を超えた際、上流コンベヤのインフィード速度を自動減速させ、乗換部の荷溢れを防止。
搬送システムの導入手順と投資対効果(ROI)検証チェックリスト
搬送システムの導入は、設備仕様の決定から本稼働後の保全設計までを一貫して進める必要がある。
要件定義からベンダー選定・検収までの導入5ステップ
- ステップ1:データ分析と要件定義
荷姿(寸法・重量・底面性状)、通常時およびピーク時の時間あたり目標スループット、建屋の有効天井高・床耐荷重・通路幅を数値化。WMSとのデータインターフェース仕様を策定する。 - ステップ2:搬送方式の選定とレイアウト基本構想
固定大量搬送(コンベヤ・ソーター)、柔軟搬送(AGV・AMR)、高速ピストン搬送(RGV)、空間活用(垂直搬送機・OHT)の組み合わせを決定し、搬送能力計算書を作成する。 - ステップ3:RFP提示とPoC(概念実証)
複数ベンダーへRFPを提示。実ワークを用いた滑り・傾き・センサー認識テストや、Wi-Fi通信環境の安定性検証(電波デッドゾーンの測定)を実施する。 - ステップ4:詳細設計・WCS開発・据付工事
通信プロトコル(PLCインターフェース)の確定、現場アンカー施工、配線工事、安全柵設置を実施。既存の作業動線と干渉しない段階施工計画を組む。 - ステップ5:総合負荷テスト・教育・検収
ピーク時負荷を再現した満載連続走行テストを行い、ボトルネック発生の有無と非常停止時のリカバリー手順を検証。保全手順の教育完了後に検収を行う。
投資回収期間の算出モデルとトラブル停止リスクを抑える保守体制
設備投資の回収期間は以下の算式で算出する。
投資回収期間(年) = 初期投資総額(CAPEX) ÷ [年間コスト削減額 + 年間増益額 - 年間保守運用費(OPEX)]
- CAPEX:機器本体費、WCS開発費、上位システム改修費、据付工事費、安全付帯設備費
- OPEX:定期保守点検費、消耗部品費(走行輪・バッテリー・ベルト・ベアリング)、通信回線費
- 削減効果:搬送作業員およびリフト運転手の人件費削減、フォークリフトリース代削減、誤搬送損失の低減
| 評価項目分類 | 検証チェック項目 | 判定基準・目標値 | 主管部門 |
|---|---|---|---|
| 費用対効果(ROI) | 目標投資回収年数 | マテハン標準基準である3〜5年以内での回収達成 | 経営企画・財務 |
| 能力充足率 | ピーク時スループット | 年間最大ピーク時の時間あたり物量に対し設計値が120%以上の余力を持つこと | 物流企画・生産管理 |
| システム耐性 | 通信断・障害時フェイルセーフ | ネットワーク遮断時の自律停止、WCS障害時の手動迂回オペレーション手順の確立 | 情報システム |
| 保全性・稼働率 | 平均修復時間(MTTR) | ベンダーSLAによる24時間駆けつけ体制、主要予備部品(モーター・センサー)の現場常備 | 設備保全・現場運用 |
搬送ラインの停止は拠点全体の出荷停止に直結するため、設計段階で主要コンポーネントの二重化や予兆保全用IoTセンサー(振動・温度検知)を組み込み、計画外ダウンタイムを極小化する運用体制を整備する。
よくある質問(FAQ)
Q. 物流における搬送システムとは何ですか?
A. 搬送システムとは、物流倉庫や製造現場で原材料から完成品までのモノの移動・運搬を自動化・効率化するマテハン設備全般を指します。代表的な機器にはコンベヤ、ソーター、AGV(無人搬送車)、AMR(自律走行搬送ロボット)などがあります。作業工数の40〜50%を占める移動時間を削減し、施設全体の生産性を向上させる役割を担います。
Q. 搬送システムを自動化するメリットは何ですか?
A. 主なメリットは「人手不足の解消」「生産性の向上」「安全性の確保」の3点です。人手による重量物の運搬や長距離移動を機械に置き換えることで、省人化と労災リスクの低減を同時に実現します。また、WMS(倉庫管理システム)などとデータ連携することで、搬送ミスやボトルネックを防ぎ、24時間安定したスループットを維持できます。
Q. 搬送ロボットのAGVとAMRの違いは何ですか?
A. 最大の違いは「走行ルートの柔軟性(自律性)」です。AGV(無人搬送車)は床面の磁気テープや二次元コードなどの誘導体に従って決まったルートを走行します。一方、AMR(自律走行搬送ロボット)はLiDARやカメラで周囲を認識し、障害物を自動で回避しながら最適な経路を自律走行します。導入コストや現場レイアウトの変更頻度に応じて選定します。