
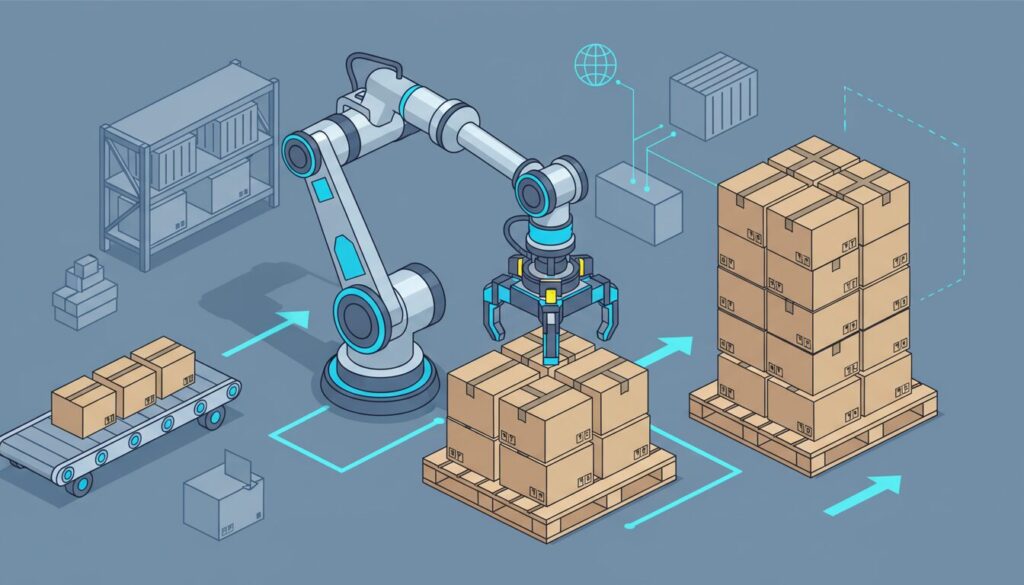
- キーワードの概要:パレタイズロボットとは、段ボール箱や袋物などの製品を指定のパターンに従ってパレット上へ自動で積み付ける産業用ロボットのことです。
- 実務への関わり:重量物の積み付けに伴う作業員の身体的負荷や腰痛リスクを大幅に解消し、人手不足の解消や作業スピード・品質の均一化、24時間稼働による出荷能力向上に貢献します。
- トレンド/将来予測:安全柵なしで人と同じ空間で作業できる協働ロボットの導入や、無人搬送車(AGV/AMR)と連携した完全自動化ラインの構築が進んでおり、省スペースかつ柔軟な現場運用が拡大しています。
パレタイズ(荷積み)工程は、物流拠点や工場出荷ラインにおいて全作業工数の約30〜40%の肉体負荷を占めると試算される重要工程です。厚生労働省の「職場における腰痛予防対策指針」に基づき、重量物の人手作業を自動化するパレタイズロボットの導入が進んでいます。本稿では、従来型機械式パレタイザーとの構造的相違、主要4タイプの機構特性、投資対効果(ROI)の算出モデル、ハンド選定基準および導入ステップを体系的に解説します。
- パレタイズロボットの基本機能と従来型パレタイザーとの違い
- パレタイズ/デパレタイズの役割と自動積み付けの仕組み
- 機械式パレタイザー(高床・低床式)とロボット型の比較
- パレタイズロボットの主要4タイプと設置環境・荷物別の選び方
- 垂直多関節型・直交型・パラレルリンク型の特徴と適応領域
- 協働ロボット(安全柵レス)を活用した省スペースパレタイズの条件
- 導入による費用対効果(ROI)と現場視点でのメリット・デメリット
- 人件費削減・労災防止・稼働率向上に伴う費用対効果(ROI)の考え方
- 多品種対応・荷姿変化・停止リスクに対する実務的デメリットと回避策
- ロボットハンド(エンドエフェクタ)の選定と周辺設備・AGV連携
- 吸着式・クランプ式・フォーク式ハンドの特性とワーク別適合性
- 搬送コンベア・パレットチェンジャー・AGV/AMRとのシステム統合
- パレタイズロボット導入の具体的手順とメーカー・SIer選定チェックリスト
- 要件定義からタクトタイム算出・立ち上げまでの導入5ステップ
- 主要ロボットメーカーの特徴と信頼できるロボットSIerの評価基準
パレタイズロボットの基本機能と従来型パレタイザーとの違い
物流倉庫や工場の出荷工程において、作業員の身体的負荷が最も集中するのがパレットへの積み付け作業です。この工程を自動化する設備としてパレタイズロボットが広く採用されていますが、従来から製造ラインで使われてきた機械式パレタイザーとは構造・適応領域が根本的に異なります。
パレタイズ/デパレタイズの役割と自動積み付けの仕組み
パレタイズ(Palletizing)とは、段ボール箱や袋物、ペール缶などの製品を指定のパターンに従ってパレット上へ整然と積み付ける作業を指します。一方、デパレタイズ(Depalletizing)は、パレット上の荷物をコンベアや自動搬送台車(AGV/AMR)へ荷降ろしする逆工程です。厚生労働省の「職場における腰痛予防対策指針」では、人力による重量物取扱い基準(成人男性で体重の概ね40%以下、女性や高齢者ではさらに低減)が示されており、20kg前後の重量物を1日数千回取り扱うラインにおいて自動化設備の導入は労働安全衛生上の必須要件となっています。
自動積み付けシステムは、単一のロボットアームだけでなく以下の主要コンポーネントが同期して稼働します。
- ロボットアーム本体:4軸または6軸の多関節機構を持ち、三次元空間内でワークを把持・旋回・載置します。安全柵なしで運用可能な協働ロボットモデルも普及しています。
- ロボットハンド(エンドエフェクタ):段ボール用の真空吸着パッド、重量袋物用のフォーククランプ式、複数個同時把持用のメカニカルチャックなど、対象物の物性に合わせた設計がなされます。
- 周辺連携設備・センサー:上流のインフィードコンベア、空パレットディスペンサー、ストレッチ包装機、ワークの位置ズレや傾きを検知するビジョンセンサー等で構成されます。
機械式パレタイザー(高床・低床式)とロボット型の比較
自動積み付け装置は、機構設計の違いから「機械式」と「ロボット型」に大別されます。機械式は製品を一列に並べてパターンを形成し、プッシャー板等でパレットへ1段(レイヤー)単位で一括スライド積載する機構です。
| 比較項目 | 高床式パレタイザー | 低床式パレタイザー | ロボットパレタイザー |
|---|---|---|---|
| 設置面積・天井高 | 大(高天井が必要) | 中〜大(水平フットプリント大) | 小〜中(省スペース設計可能) |
| レイアウト柔軟性 | 低(直線的配置に固定) | 中(固定搬送ライン依存) | 高(旋回動作で複数ライン集約可) |
| 多品種対応力 | 低(ガイド調整・段取り替えに時間) | 中(サイズ可変幅に機構的制限) | 高(プログラム切替で即時対応) |
| 処理能力(速さ) | 極めて高い(毎分30〜60ケース超) | 高い(毎分20〜40ケース程度) | 中程度(毎分8〜25ケース程度) |
飲料や製紙、化学原料のように「同一規格の単一製品を毎分30ケース以上の高速で連続処理するライン」では、一括スライド機構を備えた高床式・低床式の機械式パレタイザーが適しています。一方、EC物流や多品種小ロットの日用品・食品工場では、荷姿変更に対してティーチングデータの切り替えのみで対応でき、ロボット1台で2〜3本の供給ラインを同時に処理できるロボットパレタイザーが優位となります。
パレタイズロボットの主要4タイプと設置環境・荷物別の選び方
パレタイズロボットは、アームの駆動構造やリンク機構によって処理能力・可搬質量・専有面積が大きく分かれます。
| タイプ | 可搬重量(ペイロード) | 処理能力(サイクルタイム) | 必要スペース(安全対策含む) |
|---|---|---|---|
| 垂直多関節型 | 50〜500kg超 | 高速(毎時600〜1,500ケース) | 中〜大(安全柵・インターロック必須) |
| 直交型(ガントリー) | 20〜200kg程度 | 中速(毎時300〜600ケース) | 中(フレーム内に収まるが全高が必要) |
| パラレルリンク型 | 1〜10kg程度 | 超高速(毎時1,500〜3,000個超) | 中(上部吊り下げ架台の設置が必要) |
| 協働ロボット | 10〜30kg程度 | 低速〜中速(毎時200〜450ケース) | 極小(安全柵レスでパレット2面分) |
垂直多関節型・直交型・パラレルリンク型の特徴と適応領域
垂直多関節型は産業用パレタイズの標準機です。4軸または6軸の旋回半径を活かし、複数本のコンベアから流れる荷物を別々のパレットへ仕分ける「マルチラインパレタイズ」に適します。50kg超の重量物やドラム缶のハンドリングにも対応する剛性を備えますが、高速稼働時は労働安全衛生規則第150条の4に基づき堅牢な安全柵の設置と専用エリアの確保が義務付けられます。
直交型(ガントリー型)はX・Y・Z軸のレール上を直線移動する構造です。旋回空間が不要なため、コンベアとパレットの直上に門型フレームを組むことで設置面積を最小限に抑えられます。構造が簡素で動作設定も容易ですが、レール可動域外へのアクセスができないため、後からのライン増設に対する柔軟性は限定的です。
パラレルリンク型は天面架台から並列配置されたリンクアームでツールを高速駆動する機構です。可動部が極めて軽量なため加減速性能が高く、食品や医薬品の小袋・個装箱の高速ピッキングおよび箱詰め(カートニング)に特化しています。可搬重量の制約から、パレット全体への大箱積載ではなく前工程の箱詰め用途に用いられます。
協働ロボット(安全柵レス)を活用した省スペースパレタイズの条件
協働ロボットはISO 10218-1/2およびISO/TS 15066に準拠したトルクセンサーや衝突検知機能を内蔵し、適切なリスクアセスメントを行うことで物理的な安全柵を設けずに設置可能です。通路脇のわずかなスペース(約3m×2m程度)へ後付け導入できる利点があります。
ただし、協働ロボットの運用には以下の物理的トレードオフを事前に計算する必要があります。
- 実効可搬質量の目減り: カタログスペックの可搬重量(例:20kg)から、ハンド(エンドエフェクタ)自重(通常3〜8kg)を差し引いた値が荷物の最大許容重量となります。
- 安全規格に伴う速度制限: 人と協調動作させる場合、先端速度が制限されるため、タクトタイムは産業用ロボットの1.5〜2倍(毎分5〜8ケース程度)にとどまります。
- 通気性段ボールの保持力: 吸着式ハンドでは、再生紙比率の高い段ボールの微細な空気漏れで保持力が低下します。機械式クランプを併用するとハンド重量が増し、可搬能力を圧迫します。
これらを両立させる設計として、セーフティレーザスキャナを連動させ「周囲に人がいない時は産業用準拠の高速動作、人の接近を検知した瞬間に協調速度へ自動減速する」制御システムの導入が一般的です。
導入による費用対効果(ROI)と現場視点でのメリット・デメリット
人件費削減・労災防止・稼働率向上に伴う費用対効果(ROI)の考え方
パレタイズロボットのシステム総額は、アーム本体価格だけでなくハンド設計・周辺コンベア・安全設備・現地エンジニアリング費用を含むため、ロボット本体価格の概ね2倍〜3倍が目安となります。
| 設備タイプ | システム総額の目安 | 削減可能な作業員数 | 想定投資回収期間 |
|---|---|---|---|
| 協働ロボットパレタイズ(安全柵レス・中軽量物) | 1,500万円〜2,500万円 | 1〜2名(1〜2シフト) | 約2.5年〜3.5年 |
| 産業用パレタイズロボット(高速・重量物対応) | 2,500万円〜4,500万円 | 2〜4名(2〜3シフト) | 約2.0年〜3.0年 |
1日2シフト体制・1シフトあたり作業員2名(年間人件費:1名あたり400万円×4名=年1,600万円)を配置している現場に、総額3,200万円の産業用システムを導入した場合、単純計算で約2年で減価償却が完了します。疲労によるライン後半のスループット低下や交代時の停止がなくなり、時間あたりの処理能力が平準化されます。
多品種対応・荷姿変化・停止リスクに対する実務的デメリットと回避策
パレタイズロボット導入時に発生しやすい運用課題と、設計段階で講じるべき回避策は下表の通り整理されます。
| 運用上のリスク要因 | 発生する現象 | 設計段階での回避アプローチ |
|---|---|---|
| ワーク特性・荷姿の個体差 | 段ボールのたわみ、膨らみ、テープ浮きによる吸着エラー・落下 | スポンジ式真空グリッパーの採用、または側面クランプ併用ハンドの設計 |
| 品種切り替えの工数増加 | サイズ変更時のティーチング作業に伴うライン停止 | タブレット等で箱寸法を入力してパターン自動生成する簡単設定ソフトの導入 |
| 停止時のライン滞留 | ロボットのエラー停止時に後続の搬送ライン全体が停止 | 手動復旧用のバイパスコンベア設置および3Dビジョンによる位置ズレ自動補正 |
湿気を含んだ段ボールや内容物が偏ったケースなど、「最も条件の悪い状態のワーク」をあらかじめ用意し、導入前の事前検証(PoC)で把持限界を見極めることが安定稼働の分岐点となります。
ロボットハンド(エンドエフェクタ)の選定と周辺設備・AGV連携
吸着式・クランプ式・フォーク式ハンドの特性とワーク別適合性
ハンドはワークの形状・材質・重量・通気性に応じて最適な方式を選定します。
| ハンド方式 | 主な対応ワーク | 構造的メリット | 留意点・制限事項 |
|---|---|---|---|
| 真空吸着式 (パッド/フォーム) |
段ボール箱、プラスチックコンテナ、天面が平滑なシート類 | 上部からアプローチでき、隙間を作らない高密度パレタイズが可能。複数個の同時把持に対応。 | 通気性段ボールや凹凸面で保持力が低下。大容量のエア供給設備が必要。 |
| メカニカルクランプ式 (側面挟み込み) |
通い箱、ペール缶、剛性のある段ボール、一斗缶 | 表面状態や通気性に左右されず、重量物を確実に保持。 | 爪が入り込む隙間(クリアランス)が必要となり、密着積載パターンに制限が生じる。 |
| フォーク式 (底面すくい上げ) |
粉体・粒体のクラフト袋(20〜30kg)、底面保持が必要な荷物 | 袋の型崩れや破袋を防ぎ、重量物を下部から強固に支持。 | 下部にフォークを差し込む空間が必要となり、供給コンベア側にも逃げ構造が必須。 |
| コンビネーション式 (多機能型) |
荷物+空パレット+合紙シートの混載工程 | 1台のハンドで荷積み、パレット供給、合紙敷きを兼用可能。 | ハンド自重が増加するため、ロボットアーム側のペイロード要求が高くなり設備コストが増加。 |
搬送コンベア・パレットチェンジャー・AGV/AMRとのシステム統合
パレタイズロボットの能力(例:1サイクルあたり6〜10秒)を発揮させるには、前後工程を自動化設備でシームレスに直結する必要があります。
- 整列コンベア・アライメント機構: ロボットの把持位置へ荷物の向き・間隔を整えて供給します。バーコードリーダーや画像センサで品番を読み取り、積載パターンを瞬時に指示します。
- パレットディスペンサー: 空パレットを1枚ずつ自動供給し、フォークリフトによる手動セットの待ち時間を排除します。
- 自動ストレッチ包装機: 積み付け完了直後のパレットへ直結し、コンベア上で自動フィルム巻きを行うことで搬送時の荷崩れを防止します。
- AGV/AMR(無人搬送車)連携: 包装完了パレットをWCS(倉庫制御システム)からの指示で出荷バースや自動倉庫へ自動移送します。
日産数千ケース規模のラインでは、パレタイズロボット、パレットディスペンサー、ストレッチ包装機、AMRを直結した完全無人搬送セルを構築することで、積み込みから仮置きまでのフォークリフト往復作業をゼロ化できます。
パレタイズロボット導入の具体的手順とメーカー・SIer選定チェックリスト
要件定義からタクトタイム算出・立ち上げまでの導入5ステップ
プロジェクトの立ち上げは、手戻りを防止するため以下の順序で進行します。
- ワーク特性・運用条件の定義: 最小・最大・平均の寸法・重量、荷姿(箱・袋・缶)、パレット規格(1100×1100mm等)、パターン(インターロック積み・ブロック積み等)を確定します。
- タクトタイム(サイクルタイム)の算出: 1時間あたりの出荷要求数から逆算します。例えば毎時600ケースの場合、1個あたり6秒以内のサイクルが必須となり、単一ピックで間に合わない場合は2個同時把持(マルチピック)を仕様に組み込みます。
- レイアウト設計とエンドエフェクタ選定: 安全柵の要否(産業用か協働ロボットか)を判断し、ワーク物性に適したハンドを設計します。
- シミュレーションと干渉チェック: 3Dシミュレータ上でアーム可動域・周囲設備との干渉を確認し、品種変更用の簡単設定ソフトウェアを組み込みます。
- 現地据付・実負荷テスト・安全教育: 実ワークを用いた連続稼働テスト、非常停止からの復旧手順検証、労働安全衛生規則に基づく特別教育を完了させ本稼働へ移行します。
主要ロボットメーカーの特徴と信頼できるロボットSIerの評価基準
| メーカー名 | 代表的シリーズ | 主な可搬重量 | 機構・制御上の強み |
|---|---|---|---|
| ファナック | M-410iCシリーズ / CRX(協働) | 10kg〜700kg | パレタイズ専用4軸機の剛性・高速性に優れ、CRXシリーズはダイレクトティーチングが容易。 |
| 川崎重工業 | RD / CP / MDシリーズ | 80kg〜500kg | 最大毎時2,050サイクルの高速パレタイズ能力を持ち、重量物・高速ラインでの採用実績が豊富。 |
| 安川電機 | MOTOMAN-PLシリーズ / HC(協働) | 10kg〜800kg | MotoLogix機能によりPLCからロボットを一元制御可能で、ライン全体の制御統合が容易。 |
| 不二越(NACHI) | LP / ECシリーズ | 20kg〜700kg | 旋回半径が小さく設計されており、狭小スペースへの複数ライン集約設置に適合。 |
ロボット導入の成否は、周辺機器を含めたインテグレーションを担当する「ロボットSIer」の技術力に依存します。SIer選定においては以下の項目を客観的に評価する必要があります。
- 類似ワークの実績: 自社が扱う荷姿(変形しやすい袋物、通気性段ボール等)のパレタイズ・デパレタイズ施工実績があるか。
- ハンド内製・カスタム設計力: 偏荷重や表面個体差に対応する専用エンドエフェクタを自社設計・修正できる体制があるか。
- リスクアセスメント実施能力: ISO 10218およびISO/TS 15066に準拠した安全距離計算・減速センサー配置を妥当に設計できるか。
- 実機検証(PoC)環境: テストラボに実機を保有し、導入前に実ワークを用いたサイクルタイム計測・把持テストを実施できるか。
- 保守・復旧サポート: 予備部品供給ルートと、停止トラブル時の一次対応体制が整っているか。
よくある質問(FAQ)
Q. パレタイズロボットとは何ですか?
A. パレタイズロボットとは、工場や物流拠点で段ボールや袋物などの荷物をパレットへ自動で積み付ける産業用ロボットです。作業負荷の約30〜40%を占める重量物の積み込み工程を自動化し、作業者の腰痛防止や人手不足の解消に貢献します。垂直多関節型や安全柵が不要な協働ロボット型などがあり、多品種な荷姿にも柔軟に対応できる点が特徴です。
Q. 従来の機械式パレタイザーとパレタイズロボットの違いは何ですか?
A. 主な違いは「省スペース性」と「荷姿変化への柔軟性」です。従来の機械式(高床・低床式)は高速大量処理に長けている一方、設置面積が広くレイアウト変更が困難です。対してパレタイズロボットは狭小スペースにも設置しやすく、ハンド交換やティーチングの変更によって多品種少量生産や複数ラインの同時処理にも柔軟に適応できます。
Q. パレタイズロボットを導入するメリットは何ですか?
A. 主なメリットは、人件費削減と24時間安定稼働による生産性向上、そして作業員の腰痛防止をはじめとする労災リスクの低減です。過酷な肉体労働を代替して労働環境を改善できるほか、AGV(無人搬送車)やコンベアとシステム統合することで、出荷ライン全体の無人化・省人化と高い投資対効果(ROI)を実現できます。