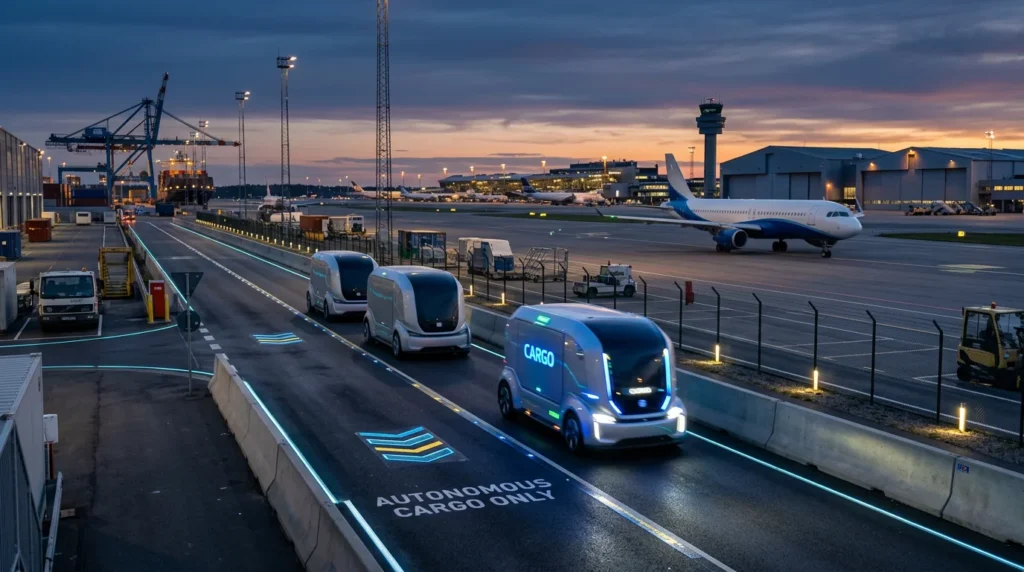
鹿島建設、ダイナミックマッププラットフォーム、三菱電機、西濃運輸の4社による共同提案が、国土交通省の「令和8年度 自動物流道路の社会実装に向けた実証実験」における複数台走行テーマに採択された。2026年11月から成田国際空港の専用路において、自動運転車両「ZELOS」3台を用いた追従・合流走行や、光ファイバセンシングによる路側設備簡素化の技術検証を実施する。
成田空港で挑む自動物流道路実証の枠組みと走行検証項目
国土交通省が推進する「自動物流道路(オートフロー・ロード)」構想は、道路空間に物流専用の走行スペースを確保し、無人搬送機器によって貨物を自動輸送する次世代物流インフラの枠組みである。本事業は、2026年7月22日から8月21日にかけて実施された公募を経て、同年9月8日に採択事業者が公表された。
今回の実証実験は、テーマ2「複数台の搬送機器の自動走行」に位置づけられ、成田国際空港施設内の専用路を舞台に展開される。実証の骨組みは下表の通りである。
| 項目 | 詳細仕様 |
|---|---|
| 採択主体(共同提案) | 鹿島建設株式会社、ダイナミックマッププラットフォーム株式会社、三菱電機株式会社、西濃運輸株式会社 |
| 実証時期 | 2026年11月〜12月中旬予定 |
| 実証場所 | 成田国際空港内の専用路ほか |
| 使用車両 | ZELOSTECH「ZELOS」計3台(Z5:2台、Z10:1台) |
| 検証速度 | 基本走行速度10km/h、一部直線路で30km/h |
| 中核検証領域 | 複数台の搬送性能評価、光ファイバセンシングによる設備簡素化 |
自動運転車両「ZELOS」による走行性能の検証
現場検証では、中国ZELOSTECH製の自動運転車両「ZELOS」を3台使用する。内訳は小型モデルのZ5が2台、大型モデルのZ10が1台である。専用路での基本走行速度は10km/hとし、直線路が確保できる走行パターンでは30km/hまで引き上げ、高速域における車両制御精度を直接計測する。
検証項目は以下の5点に集約される。
- 走行安定性・必要幅員: 走行速度に応じた左右の車体挙動や走行ラインからの逸脱幅を測定する。対面通行やすれ違い、並走時に必要なレーン幅を割り出し、専用走行空間に求められる幾何構造の設計基準を導き出す。
- 加速・停止性能: 目標速度への到達所要時間および走行距離、最大加速度を計測する。障害物検知時の制動距離や、複数台での追従走行時における安全な車頭間隔の限界値を特定する。
- 複数台走行・分流・合流・停止精度: 先行車両への精密な追従、同一レーン内での隊列制御、分岐・合流ポイントでの加減速調整、設定位置への高精度停止性能を検証する。
- 異常検知・危機回避: 路上の落下物や火災発生を想定し、先頭車両および後続車両が異常を検知する位置、緊急回避操舵時の車線逸脱幅、回避完了後の元車線への復帰可否を判定する。
- 積載貨物の状態: 搬送機器の加減速や旋回挙動が荷崩れに与える影響を追跡する。車両内外の温度推移も記録し、定温管理が必要な貨物への環境負荷を評価する。
自動物流道路構想の進展経緯
国土交通省による自動物流道路の制度化と技術実証は、下表の時系列に沿って進行している。
| 年月 | 主な動向 |
|---|---|
| 2023年10月 | 道路分科会国土幹線道路部会の中間とりまとめで自動物流道路の検討方針を明記 |
| 2024年2月 | 国土交通省「自動物流道路に関する検討会」を設置 |
| 2024年7月 | 同検討会が「中間とりまとめ」を公表、約10年後の先行ルート実現を提示 |
| 2025年4月 | 産官学による「自動物流道路の実装に向けたコンソーシアム」が設立 |
| 2025年6月 | 千葉県とNAAが「SORATO NRT エアポートシティ構想」で自動物流道路を位置づけ |
| 2026年7月〜8月 | 国土交通省が「令和8年度 自動物流道路の社会実装に向けた実証実験」を公募 |
| 2026年9月8日 | 国土交通省が実証実験の参加事業者(7グループ)を公表 |
| 2026年9月30日 | 鹿島建設とダイナミックマッププラットフォームが採択決定を共同発表 |
参考記事: 国交省の自動物流道路、西濃など7陣営で2026年10月荷役実証へ
参考記事: 成田空港構想、2026年度に自動物流道路実証|拠点運用の転換点
光ファイバセンシングと高精度地図が担う路車協調の技術設計
本実証のもう一つの柱は、インフラ整備コストの抑制を狙った「路側設備の簡素化」である。従来、高速道路や専用道での自動運転環境を構築する場合、路側に多数の監視カメラ、照明設備、火災検知器、通信配線を高密度に配置する必要があり、莫大な初期投資と維持管理費用が課題となっていた。
本事業では、鹿島建設が持つ光ファイバセンシング技術を用い、路側センサーの削減およびスペックダウンの可能性を検証する。
異常検知から車両配信までのデータフロー
実証路の路面区画線に沿って光ファイバを埋設・敷設し、ケーブル自体をセンサーとして機能させる。走行車両や外部要因による微細な振動変化を捉えることで、路上落下物の発生や火災などの異常事態をリアルタイムに検知する。
検知されたデータは、以下のステップで自動運転車両へと伝達される。
- イベントデータの抽出: 光ファイバから得られた振動波形を解析し、事象ID、発生時刻、ファイバ上の相対位置、異常種別フラグを特定する。
- 位置情報の変換: ダイナミックマッププラットフォームが提供する「インフラ協調型モビリティ基盤」にデータを送信する。基盤上で高精度3次元地図データと照合し、ファイバ上の相対位置を緯度・経度・高度の絶対座標へと変換する。
- 車両への動的配信: 統合されたハザード情報を、専用路を走行するZELOS各車へ低遅延で配信する。車両側は車載センサーの死角であっても事前に事象を把握し、減速や車線変更といった回避行動を実行する。
カメラなどの光学機器に全面的に依存しない検知網を構築できれば、トンネル区間や夜間における照明設備の設置密度を下げることが可能となり、自動物流道路全体の建設・保守単価を抑える技術的裏付けが得られる。
参考記事: 国土交通省が2026年6月30日より東北自動車道で路車協調実証実験の公募を開始し自動運転化が加速
幹線物流ネットワークを支える各産業プレイヤーへの実務的影響
本実証実験の進展は、運送事業者、テクノロジーベンダー、行政機関の運用と投資計画に直接的な影響を与える。
運送事業者:幹線輸送の運行管理と集約拠点の再設計
西濃運輸が参画している点に見られるように、特別積み合せ情報網を持つ運送事業者にとって、自動物流道路は長距離幹線輸送の運行計画を再編する枠組みとなる。
高速道路区間や拠点間輸送が無人搬送機器によって24時間定時運行される体制が整えば、自社のトラックドライバーを中継拠点(ポート)からの集荷・配達および地域内配送へ再配置する運用設計が必要となる。具体的には、30km/hからさらに高速域へと実証が進むにつれ、運行管理システム(TMS)において「専用道路を走行する自動搬送機器のダイヤ」と「一般道トラックの運行ダイヤ」を同期させる接続制御が現場運用の焦点となる。
SaaS・テクノロジーベンダー:高精度地図と路側センシングの統合プラットフォーム確立
ダイナミックマッププラットフォームや三菱電機が担う領域は、車載センサー単独に頼らないインフラ協調型の運行基盤である。
高精度3次元地図データと、光ファイバなどの路側インフラから得られる動的データをミリ秒単位で突合・配信するアーキテクチャは、自動物流道路における標準プロトコルになり得る。ソフトウェア開発企業にとっては、個々の自動運転車両の制御ソフトウェアと、道路インフラ側の運行調停基盤とを接続するAPI連携機能の開発需要が生じる。
行政・規制当局:インフラ整備コスト抑制と技術基準の策定
国土交通省道路局は、2030年代半ばの先行ルート本格運用を見据え、道路構造令や保安基準の改定作業を進めている。
光ファイバセンシングによる設備簡素化の有効性が実証されれば、自動物流道路の建設コスト積算モデルが改定され、全国展開に向けた財政負担を圧縮できる。成田空港での実証データは、レーン幅員、バッファリングレーン(退避領域)の設置間隔、路車間通信要件などを規定する運用ガイドラインの数値的根拠として扱われる。
参考記事: 国土交通省が2026年10月開始の自動物流道路実証で拠点再編が加速
LogiShiftの視点:トラック自動化を超えた「専用搬送インフラ」への投資判断
公道におけるトラックの自動運転(レベル4)実証と、今回の自動物流道路(オートフロー・ロード)実証の間には、技術的アプローチにおいて明確な境界線が存在する。一般道の自動運転が車載センサーの高機能化とAI判断に巨額のコストを投じるのに対し、自動物流道路は「専用空間の確保」と「インフラ協調」によって車両側の負担を削ぎ落とす思想に基づいている。
成田空港の実証でZELOS(Z5/Z10)を用い、時速10〜30kmの低中速域から段階的に制御精度を詰めている点は、短距離・高頻度搬送の実用性を優先する現場要件に合致している。さらに、鹿島建設の光ファイバセンシングを導入した路側設備の集約は、長大なトンネルや高架区間における設備投資の回収期間を縮める要素となる。
物流企業の経営陣が注視すべきは、車両単体の性能競争ではなく、「インフラ側の規格がどの企業連合の技術で標準化されるか」である。ダイナミックマッププラットフォームの位置基盤や三菱電機の制御システムが国交省のガイドラインに採用された場合、将来的に自動物流道路へ接続する車両や中継バースのシステム仕様は、それらの規格への準拠が義務付けられる可能性が高い。自社のマテハン機器やフリート管理システムが、インフラ協調型データ基盤と接続できる拡張性を備えているか、現行のIT投資計画を検証しておく必要がある。
幹線無人化の実装に向けて明日から着手すべき確認事項
自動物流道路の実装に向けた技術検証が進むなかで、物流実務者が着手すべき実務対応は以下の通りである。
- 自社基幹システム(TMS/WMS)のAPI対応状況の調査
自動物流道路の中継ポートでは、分刻みで到着する無人搬送機器とバース予約、倉庫内荷役システムとのリアルタイム連動が必須となる。現在稼働している自社システムが、外部の動態データ基盤とデータ連携できる構造になっているか技術部門と確認する。
- 幹線輸送ルートにおける中継拠点(ポート)候補地の確認
国土交通省が検討を進める新東名高速道路や大都市圏の先行ルート計画と、自社の主要配送ルートを重ね合わせ、将来のモーダルシフト結節点となり得る自社拠点・提携拠点の立地適合性を棚卸しする。
出典: ダイナミックマッププラットフォーム株式会社 プレスリリース
出典: 国土交通省 報道発表資料(令和8年度実証実験採択)
出典: 鹿島建設株式会社 プレスリリース