
仏Exotec(エグゾテック)は、数百台規模の自律走行ロボットをリアルタイムに群制御し、単一障害点を排除した自動復旧アルゴリズムと世界3拠点のコントロールセンターによる遠隔監視体制を確立した。2026年4月に特定事業者への物流統括管理者(CLO)選任や中長期計画作成が義務付けられた日本市場においても、出荷停止リスクを極小化する事業継続体制の構築が急務となっている。
欧米で加速するフィジカルAI実装と倉庫自動化の市場動向
欧州や米国の物流拠点では、単なる機械化や省人化を超え、物理空間の挙動を仮想空間上で精緻に把握して即時最適化する「フィジカルAI」とデジタルツインの実装が進んでいる。人手不足やサプライチェーンの地政学的分断リスクを背景に、システム停止による出荷停滞を致命的な事業リスクと捉え、耐障害性(レジリエンス)を最重視した設備投資へと舵が切られた。
欧州市場では、複数リテーラー間での標準化パッケージやオープンな接続性(コネクティビティ)を前提としたシステム開発が先行している。個々の拠点内での作業効率化にとどまらず、ネットワーク全体でのデータ連携を可能にするクラウドベースのWES(倉庫実行システム)や知能ロボットプラットフォームの普及が顕著である。
グローバル展開を加速させるExotecの事業進捗
2015年にフランス・クロワ市で設立されたExotecは、急成長を遂げる物流ロボティクスベンダーの代表格である。医療用ロボット開発の知見を持つ共同創業者らが立ち上げ、2022年にはフランス製造業初のユニコーン企業となった。同社が公表している主要な成長指標および事業進捗は以下の通りである。
| 年月 | 主な出来事・マイルストーン | 詳細内容と規模 |
|---|---|---|
| 2015年 | Exotec SAS設立 | フランス・クロワ市にて創業 |
| 2019年 | ファーストリテイリングと提携 | グローバルパートナーシップを締結し日本進出 |
| 2020年4月 | Exotec Nihon設立 | 日本法人を立ち上げ国内展開を本格化 |
| 2022年1月 | シリーズD資金調達 | 約3億3,500万ドル調達、企業評価額20億ドル超 |
| 2022年12月 | ヨドバシカメラと提携 | オムニチャネル物流拠点へシステム供給 |
| 2024年3月 | 累計売上高10億ドル突破 | 全世界でのシステム累計売上が約1,500億円に到達 |
| 2025年2月 | 新世代Skypod発表 | 処理能力50%向上、ケース・ピース統合機能追加 |
全世界で100以上の顧客サイトにおいて数千台規模のロボットが稼働しており、日本国内でも約1,000台規模のロボットが稼働実績を持つ。
欧米におけるロボティクス群制御とセキュリティ要件の変化
物流倉庫に投入されるロボットの台数が数十台から数百台へとスケールするに伴い、個体の自律走行だけでなく、群全体の衝突回避やタスク再配分をミリ秒単位で処理するアルゴリズムが求められている。
さらに、倉庫実行レイヤーにAIモデルが深く介在するようになったことで、産業制御システムに対するサイバーセキュリティ要件も厳格化している。外部ネットワークと常時接続して稼働データを同期する環境下では、万が一の不正侵入やデータ改ざんが施設全体の稼働停止につながるため、アクセス権限を厳密に制限するゼロトラストアーキテクチャの導入が標準化しつつある。
参考記事: WES(倉庫実行システム)とは?WMS・WCSとの違いや導入メリット・選定ポイントを徹底解説
Exotecの耐障害設計とフィジカルAI制御のアーキテクチャ
Exotecの最高技術責任者(CTO)であるRenaud Heitz(ルノー・エッツ)氏が提示する「止まらない物流」は、技術設計(ソリューション)と遠隔運用監視(オペレーション)の二段構えによって構築されている。
単一障害点を排除した自動復旧と3拠点24時間監視体制
従来の自動倉庫(スタッカークレーン型など)では、昇降レールや特定走行路の機械的故障がクレーン全体の停止を招き、ライン全体の出荷作業を麻痺させる単一障害点(SPOF:Single Point of Failure)を抱えやすかった。
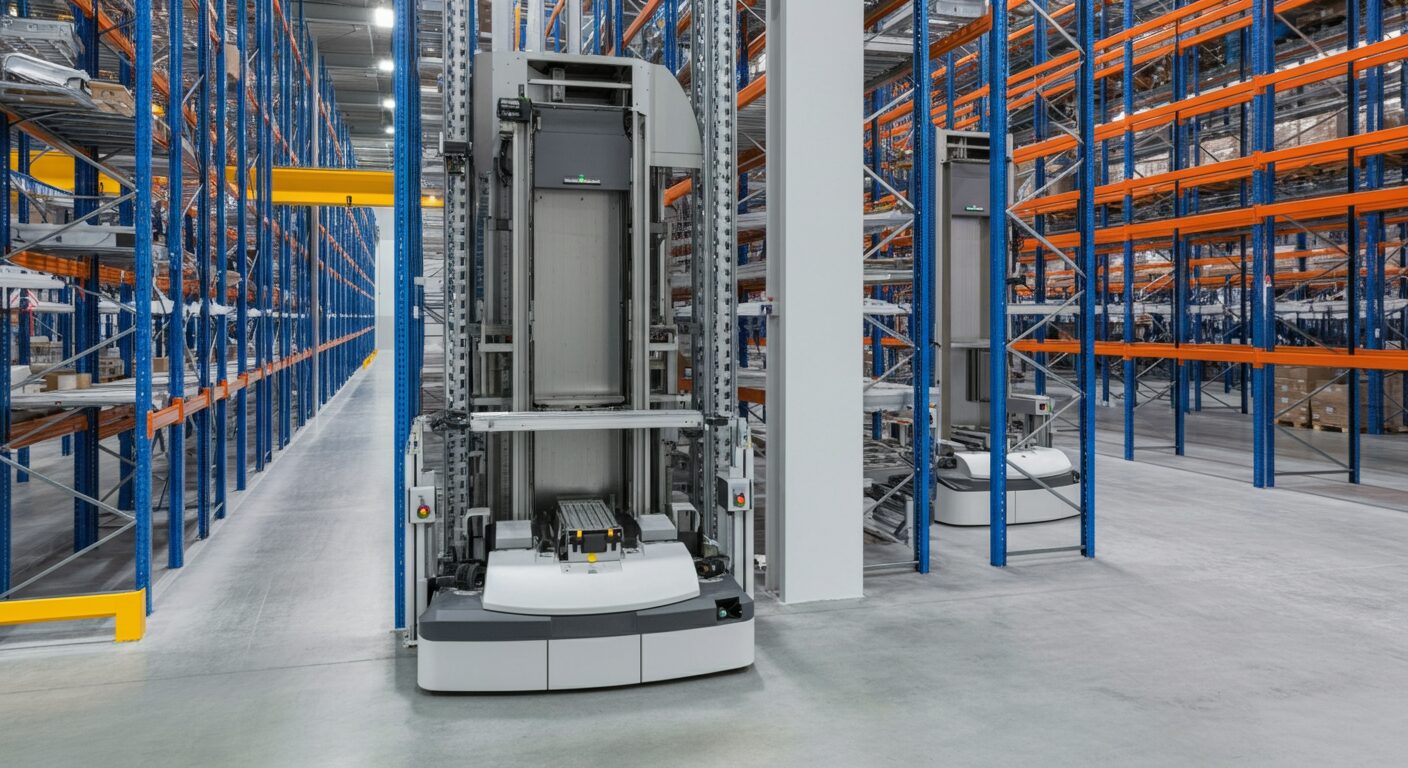
これに対し、立体型ロボットピッキングシステム「Skypod」では、ハードウェアとソフトウェアの双方で多重化管理を行っている。仮に数百台のうち1台のロボットがバッテリー異常やモーター不具合で停止しても、他のロボットが自律的に搬送ルートを迂回し、障害機を自動で待避所へ誘導する。システム全体を止めずに業務を継続できる耐障害アルゴリズムが組み込まれている。
運用面では、東京、アトランタ(米国)、フランスのリール近郊に設置されたコントロールセンターが相互に連携し、24時間365日のリアルタイム遠隔監視を実施している。現場のテクニカルチームによる保守に加え、グローバル拠点のエンジニアが常時ソフトウェア診断と稼働データの監視を行い、異常予兆の検知やパッチ適用を遠隔で完結させる体制をとる。
デジタルツインとセンサーデータのリアルタイム同期
倉庫内の環境は、取り扱う荷物の重量、液体や粉塵の有無、床面の摩擦係数など、現場ごとに大きく異なる。Exotecは現場導入に際し、仮想空間上に倉庫環境を再現するデジタルツインを構築している。
走行ロボットにはLiDAR(ライダー)や画像センサー、駆動モーターの回転数センサーが搭載されており、走行中の微小なスリップや振動、障害物との相対距離データをリアルタイムで収集する。現場から吸い上げられた実測値とデジタルツイン上のシミュレーションモデルを比較分析し、ズレが生じた場合はアルゴリズム側が即座にモデルを修正、ロボットの加減速や走行軌道を適応させる。
この閉ループ制御により、事前の固定的なプログラミングでは対応しきれない物理環境の変動(経年変化による床面の摩耗や一時的な荷崩れなど)に即応できる運用安定性を確保している。
AIアクセスにおける「最小特権」セキュリティの適用
システム全体の接続性が高まる一方で、サイバー攻撃やアルゴリズムの暴走による全館停止リスクを遮断するため、ExotecはITセキュリティの基本原則である「最小特権(Least Privilege)」をAIのアクセス制御に適用している。
ロボットの走行軌道を計算するアルゴリズム、在庫の格納位置を割り当てるアルゴリズム、ピッキング順序を最適化するアルゴリズムなど、機能単位でAIが参照・操作できる権限を厳密に分離している。これにより、特定のAIモジュールにバグや外部侵害が発生した場合でも、その影響範囲を局所化し、マテハン設備全体の誤作動やシステムダウンを構造的に阻止する設計としている。
参考記事: デジタルツインとは?仕組み・メリットから現場での活用事例や推進法まで解説
欧州型全体最適と日本型現場カイゼンの融合
Heitz氏は、欧州がリードする「標準化・コネクティビティ(全体最適)」と、日本企業が強みを持つ「現場力・オペレーションエクセレンス(部分最適)」の融合こそが、フィジカルAI時代における物流の完成形であると提言している。
欧州市場では、サプライチェーンを構成する複数拠点や外部パートナーを単一のネットワークとしてデータ連携させ、物流網全体の在庫配置や輸送ルートを最適化する思想が根底にある。標準化されたパッケージを水平展開することで、拠点新設時の立ち上げスピードを短縮し、突発的な輸送障害が発生した際も別拠点から代替出荷を行う全体最適が機能しやすい。
一方、日本の物流現場は、限られた倉庫スペースの中で取り扱う荷姿やオーダー特性に合わせてマテハンを極限まで使いこなし、作業導線の短縮やピッキングのスピード・精度を極限まで高める改善(カイゼン)能力において世界最高水準にある。
この両者を組み合わせ、標準化された自律型ロボティクスインフラの上で、現場固有の改善ノウハウをAIのパラメータ調整や動線設計に落とし込むことで、外的ショックに強く、かつ処理密度の極めて高い物流オペレーションが成立する。
国内市場ではすでに、こうした思想を具現化する取り組みが進んでいる。例えば、三菱食品の業務用食材供給拠点「草加FSDC」では、約13,000品目におよぶ多品種小口配送を維持するため、常温エリアに44台のSkypod(約10,182 BIN、ステーション3台)を導入し、冷凍エリアのケース自動倉庫と組み合わせた複合型自動化を推進している。
さらに、ロボット知能化プラットフォームを手掛けるMujin Japanとの連携では、ExotecのWES「Deep Sky」と「MujinOS」をソフトウェアレイヤーで統合。Skypodによる高密度保管・超高速出庫と、3Dビジョンで事前ティーチング不要なパレタイズロボットによる荷下ろし・積み付けを同期させ、工程間の滞留を排除する試みが進められている。
参考記事: EXOTECとMujinが8月19日提携、保管荷役の統合でサイロ化打破へ
参考記事: 三菱食品が草加拠点にSkypod44台導入で食品卸自動化が加速
日本企業が直面する実装課題とレジリエンス設計の要件
海外発のフィジカルAIや群制御ロボティクスを日本国内の物流拠点へ導入する際、単なる設備の置き換えでは解決できない構造的課題が存在する。
設備選定の評価軸を「導入コスト」から「復旧時間(MTTR)」へ転換
国内の物流設備投資では、依然として初期投資額(CAPEX)や単一ラインの処理能力(スループット)を主眼に置いた採算性評価が主流である。しかし、EC出荷や多頻度小口配送の比率が高まる中、システム停止に伴う出荷遅延ペナルティや顧客離反の損失コストは極めて大きくなっている。
設備選定においては、以下の基準を投資対効果の算出モデルに組み込む必要がある。
- 平均復旧時間(MTTR)の極小化: 特定コンポーネントが物理的・論理的にクラッシュした際、現場作業員の手動介入なしに何分以内に迂回稼働へ復帰できるか。
- 縮退運転(フェイルソフト)性能: 故障台数に応じて全体の処理能力が線形に低下するだけで、全館停止を回避できる冗長化設計が担保されているか。
- 遠隔診断の網羅性: 現場に常駐の高度ITエンジニアを配置せずとも、ベンダー側の集中監視拠点から24時間体制でログ解析と復旧介入が可能か。
現場オペレーターの役割再定義とデータ主導型カイゼン
GTP(Goods to Person)型ロボットや自律群制御システムの導入は、倉庫作業員を「荷物を探して歩き回る肉体労働」から解放する一方、新たなスキルセットを要求する。
現場作業員に求められる役割は、画面指示に従うピッカーから、ロボット群の稼働状況やデジタルツインが検知したボトルネックを読み解き、日々の配置計画や設備保全の優先順位を判断する「システムオペレーター」へと移行する。現場のカイゼン活動も、手作業の動作分析から、WES上に蓄積されるエラーログや滞留タイムスタンプを基にしたアルゴリズムのチューニングへと進化させる必要がある。
複数ベンダー接続を前提としたWES主導のアーキテクチャ
単一のハードウェアベンダーにラックからロボット、制御ソフトまでを全面依存する垂直統合型システムは、将来的なレイアウト変更や拡張時の制約となりやすい。
欧州で進む標準化の潮流を取り入れ、上位の基幹システム(WMS)と現場の各制御機器(WCS)の中間に位置するWESを自社の制御基盤として位置づけることが不可欠である。オープンなAPI接続を介して、保管特化型ロボット、ピッキングアーム、AMR(自律走行搬送ロボット)などをモジュール単位で接続・入替可能な設計にしておくことが、長期的な設備陳腐化を防ぐ防壁となる。
事業継続性を担保する自律分散型インフラへの移行
地政学的リスクや自然災害、さらには法規制の強化により、サプライチェーンの不確実性は恒常化している。物流拠点の設計思想は、過去のピークデータに基づく「最大効率の追求」から、不測の事態においても稼働を維持し続ける「環境適応性と復旧性の確保」へと移行した。
Exotecが実践するフィジカルAIと群制御ロボットのアプローチは、ハードウェアの冗長化、デジタルツインによるリアルタイム誤差補正、アルゴリズム単位のアクセス制御、そしてグローバル3拠点体制の遠隔監視を組み合わせることで、単一障害点のない物流基盤を成立させている。
日本企業が培ってきた高精度な現場オペレーションと、グローバル標準の耐障害ソフトウェアアーキテクチャを掛け合わせることにより、人手を過度に介さず、いかなるショックにも適応して稼働を継続する強靱な物流インフラの構築が可能となる。
出典: ZDNET Japan
出典: Exotec公式サイト
出典: PR TIMES
出典: LOGI-BIZ online