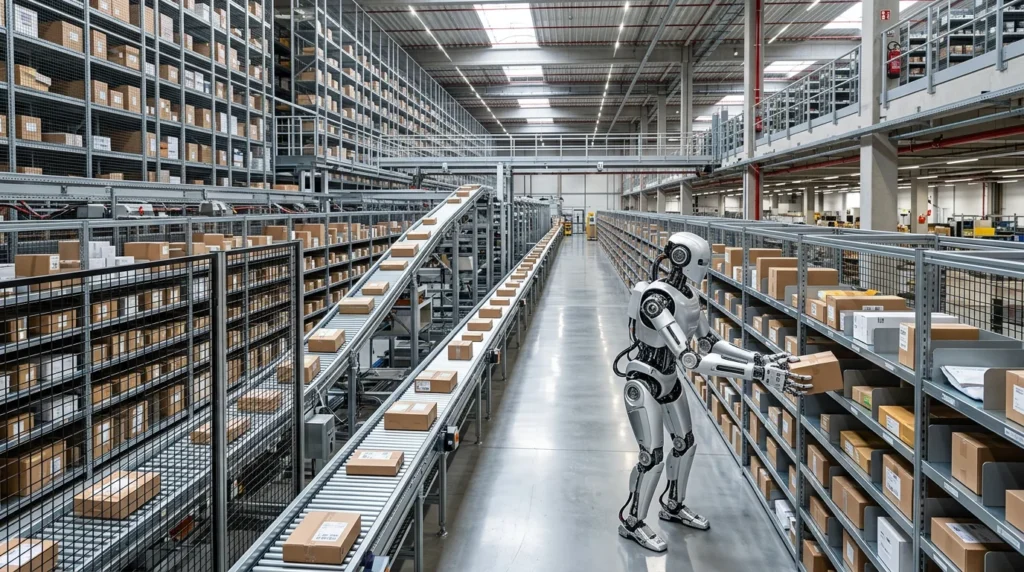
米百貨店大手JCペニーを運営するカタリストブランズは、2024年に4000万ドルを投じて設備刷新を行った物流拠点へ米フィギュアAI社のヒト型ロボットを導入した。ダイフクが2030年までの実証計画を掲げる日本国内の物流現場においても、既存のラックや通路幅を維持したままEC向けピースピッキングを自動化する現実解として直結する。
米国・グローバルにおけるフィジカルAIとロボティクスの投資動向
物流自動化の投資対象は、ソフトウェアや定置型マテハン機器から、物理空間で自律的に作業を行う「フィジカルAI(Physical AI)」を搭載したヒト型(ヒューマノイド)ロボットへと移行している。
フィギュアAI社の企業価値とテック大手の投資
2022年創業の米フィギュアAI(Figure AI)社は、エヌヴィディア(NVIDIA)やマイクロソフト(Microsoft)などから出資を受け、資金調達時の企業価値が390億ドル(約6兆円)に達した。家事レベルの繊細な動作制御や散らかった環境の片付けを可能にするモデルを開発しており、その汎用動作プラットフォームを産業現場へ水平展開している。
物流向けロボティクスの技術区分比較
従来の物流ロボットとヒト型ロボットでは、得意とする荷姿や導入前提となるインフラ環境が大きく異なる。
| ロボット種別 | 主な取り扱い単位 | 動作の特徴 | 導入時の既存設備改修 |
|---|---|---|---|
| AGV・AMR | パレット・ケース | 平面移動・搬送 | 通路幅の確保やマッピングが必要 |
| 定置型ロボットアーム | ピース・ケース | 旋回・吸着・把持 | 固定架台や安全柵の設置が必要 |
| 立体自動倉庫(AS/RS) | コンテナ・パレット | 高速昇降・格納 | 建屋全体の専用設計・大規模工事が必要 |
| ヒト型ロボット | ピース(アイテム単位) | 繊細な把持・段差移動 | 人間用の通路・棚・作業台をそのまま流用 |
米国のコンシューマー・エレクトロニクス・ショー(CES)をはじめとする国際展示会でも、中国企業や米国スタートアップによる産業向けヒト型ロボットの出展が急増しており、研究開発フェーズから倉庫・工場への実地配備フェーズへと移っている。
参考記事: ヒューマノイドロボットとは?AGV・AMRとの違いや物流現場での活用事例を解説
カタリストブランズによるJCペニー物流拠点への実装ケーススタディ
カタリストブランズが推進する物流自動化プロジェクトは、既存インフラへの追加投資とフィジカルAIの組み合わせによって成立している。
4000万ドルの拠点刷新とECフルフィルメントの課題
カタリストブランズは2024年に4000万ドルを投じ、JCペニー向けの基幹物流センターのインフラを刷新した。同センターはパレットやケース単位の保管・仕分けを行う従来のBtoB機能に加え、ネット通販向けのフルフィルメントセンター(FC)機能を併設している。
BtoB物流では箱単位の定型搬送が中心となるのに対し、ECフルフィルメントでは多品種少量の商品を1点ずつ取り出す「アイテム単位(ピース単位)」の作業が全体の作業工数の大半を占める。このピースピッキングや検品・仕分け作業は、商品の形状や柔らかさ、重さが多岐にわたるため、従来の定置型マテハンでは把持機構(エンドエフェクタ)の設計が追いつかず、人手作業に依存していた。
フィギュアAI導入による自動化領域の拡張
フィギュアAIのヒト型ロボットは、指先の力加減を制御して衣類などの柔軟物や小型雑貨をつかみ、人間向けに作られた棚の間を自律移動して仕分けステーションへ運搬する。
- 繊細なハンドリング: 複数指による把持制御により、アパレル商品や不定形アイテムのピックミス・破損を抑止する。
- 物理的適応力: スロープや微細な段差を乗り越えて移動し、人間用の作業台やコンベヤに対して直接荷受け・荷渡しを行う。
- 投資の二重化回避: 専用の棚搬送ロボット(GTP)を設置するために床面を削孔・整地することなく、2024年に整備した施設レイアウトをそのまま稼働させる。
参考記事: ピッキングロボットの仕組みと主要タイプ解説|荷姿別の選び方から導入手順まで
日本国内の物流オペレーションへの適用ポイントと障壁
米国の先行事例を日本の倉庫事業者が取り入れる際、建屋構造や荷主との契約形態、国内法規制に起因する特有の論点を整理する必要がある。
国内における施設環境と導入障壁
日本の物流センターは都市近郊の多層階建て倉庫が多く、床耐荷重や通路幅に厳しい制約が存在する。
| 評価軸 | 米国メガFC拠点 | 日本の標準的マルチテナント倉庫 |
|---|---|---|
| 施設構造 | 平屋建て・広大な床面積 | 3〜5階建て・エレベーター/垂直搬送機連動 |
| 設備変更の自由度 | 自社保有拠点で大幅な改修が可能 | 賃貸借契約により原状回復義務・床面改修制限あり |
| 荷主契約形態 | 長期専従契約が主流 | 1〜3年単位の短期契約・荷主入れ替えが頻発 |
| 求められるロボット特性 | 単一ラインでの高速大量処理 | 設備工事不要で撤去・移設が容易な汎用性 |
賃貸借型のマルチテナント倉庫では、アンカーボルトの打設や専用走行路の敷設を伴う固定型マテハンの導入は減価償却期間と契約期間のミスマッチを生みやすい。人間用の環境を流用できるヒト型ロボットは、設備改修を伴わない自動化アプローチとして国内の賃貸拠点構造に適合しやすい側面を持つ。
改正物流効率化法と国内マテハン大手のロードマップ
日本国内では2026年4月に改正物流効率化法が本格施行され、年間取扱重量70万トン以上の特定倉庫業者や特定荷主に対して、荷待ち・荷役時間の短縮と省人化投資が法的に義務付けられている。
国内最大手のダイフクは、2026年3月に研究拠点「東京Lab」を開設し、2030年までに物流施設内でのヒト型ロボット実証実験を開始する方針を公表した。ダイフクのアプローチは、24時間連続稼働に耐える産業特化のハードウェア設計と、自動倉庫(AS/RS)やWMS(倉庫管理システム)との群制御統合を主眼に置いている。
米国の先行事例が「スタートアップによる単体汎用ロボットの実地試験」であるのに対し、国内では「大手マテハンベンダーによる既存搬送インフラとの統合システム」としての開発が進められている。
参考記事: ダイフク、2030年までに人型ロボ実証へ!倉庫ピッキング完全自動化の展望
国内企業が先行して着手すべきデータ基盤の整備
ロボットハードウェアの導入以前に、フィジカルAIを現場で自律稼働させるためのデータ構造を整備することが導入成否を分ける。
- 商品マスタの三次元データ化: 重量だけでなく、外寸(縦・横・高さ)、素材(剛体・柔軟体・壊れやすさ)、重心位置の属性データをWMS上で管理する。
- 作業手順(SOP)のパラメータ化: ピッキング時の「取り出し角度」「把持位置」「配置時の許容衝撃値」を標準作業手順書から抽出し、数値データとして定義する。
- WCSインターフェースの標準化: 上位WMSとロボット制御システム(WCS/Fleet Management System)間のAPI連携仕様を統一し、タスク割り当ての遅延をミリ秒単位で制御する。
参考記事: 物流現場への人型ロボット導入についてメリットと課題を経営層・担当者向けに徹底解説
フィジカルAIが変える倉庫内作業の自律化
固定型マテハンを前提とした従来の自動化は、コンベヤやソーターのレイアウトに合わせて作業フローを固定化させていた。フィジカルAIを搭載したヒト型ロボットの台頭は、既存の建屋構造や人手向けレイアウトを維持したまま、夜間帯や特定工程のピース作業を自律化する運用モデルを提示している。
日本国内においても、2030年に向けたダイフクなどの実証実験の進展とともに、ハードウェアと倉庫管理システムの連携規格が策定されていく見込みである。物流企業や荷主企業は、自社が取り扱うSKUの特性や既存拠点の制約条件を洗い出し、ロボットが動作するための商品マスタ整備と作業工程の定量化を進めることが求められる。