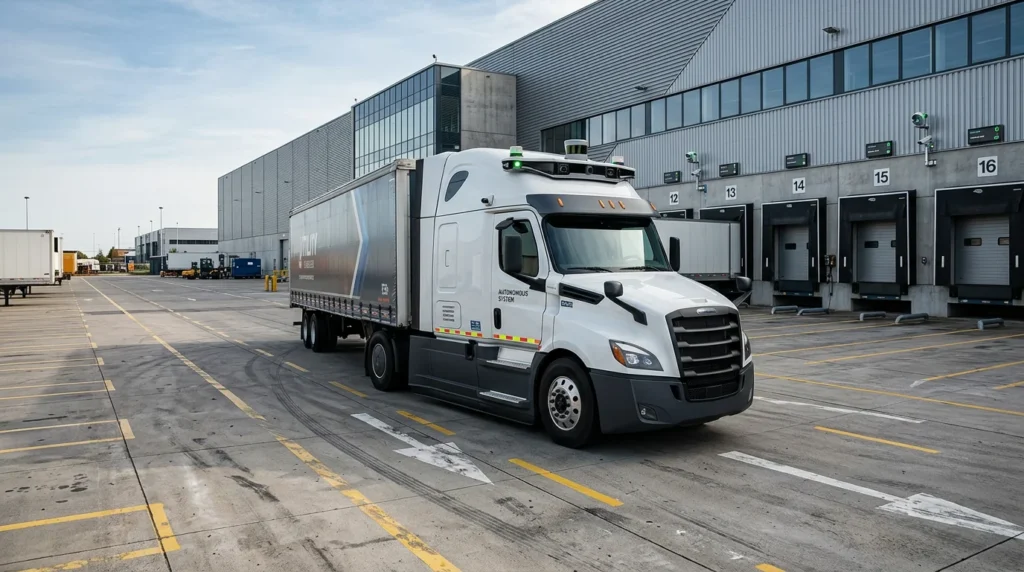
大和ハウス工業、ダイナミックマッププラットフォーム、Hacobuの3社は、物流施設構内における自動運転トラックの実証実験を2026年12月から開始する。国土交通省の「自動運転トラック実装支援事業」の採択を受けた取り組みで、神奈川県内の物流施設2拠点を対象にレベル4相当の自動運転技術と構内管理システムの適合性を検証する。
国交省事業採択で進むDPL2拠点での構内自動運転実証
本実証実験は、大和ハウス工業が代表事業者となり、国土交通省の2026年度「自動運転トラック実装支援事業費補助金」の二次公募に申請して採択されたプロジェクトである。幹線輸送の自動運転化が進む一方、物流施設に到着した後の敷地内移動、バースへの接車、中継拠点でのトレーラー交換といった「構内オペレーション」の自動化は開発途上にあった。今回の取り組みは、閉鎖空間である物流施設インフラと自動運転車両を直接連携させ、施設内走行の自律化を目指す。
実証の実施概要は以下の通りである。
| 項目 | 詳細内容 |
|---|---|
| 事業名称 | 物流施設・モビリティハブにおける自動運転車両の受け入れ・運用に関する実証事業 |
| 採択制度 | 国土交通省 令和8年度「自動運転トラック実装支援事業」 |
| 実証時期 | 2026年12月頃開始予定 |
| 実証フィールド | DPL平塚(神奈川県平塚市)、DPL新横浜III(神奈川県横浜市) |
| 実証車両 | 株式会社ティアフォー開発の自動運転トラック(レベル4相当) |
参画企業各社の分担領域と投入技術
本事業では、物流不動産デベロッパー、地図データプロバイダー、物流管理システムベンダー、自動運転システム開発企業の4社が連携し、車両制御と施設インフラの統合を進める。
| 企業名 | 主たる役割・投入技術 |
|---|---|
| 大和ハウス工業株式会社 | 実証フィールド(DPL)の提供、施設インフラおよびモビリティハブの運用検証 |
| ダイナミックマッププラットフォーム株式会社 | 物流施設内の高精度3次元地図データ生成、インフラ情報連携基盤の提供 |
| 株式会社Hacobu | トラック予約受付サービス「MOVO Berth」連携、モビリティハブ管理システム開発 |
| 株式会社ティアフォー(協力) | レベル4相当の自動運転トラックの提供、自律走行ソフトウェア制御 |
高精度3次元地図とバース予約情報を統合した構内誘導アーキテクチャ
物流施設の構内やスロープは、建屋の構造壁や庇(ひさし)によってGNSS(衛星測位システム)の電波が遮断されやすく、自車位置推定の精度低下が課題となっていた。本実証では、ダイナミックマッププラットフォームが事前に生成した施設内の高精度3次元地図データを車両側に読み込ませることで、衛星電波に依存しない高精度な自己位置特定を実現する。
また、Hacobuが提供するトラック予約受付サービス「MOVO Berth」の予約データおよびバースの空き情報を運行管理基盤経由で自動運転トラックへ伝達する。車両は施設進入時に割り当てられた目的バースの位置を認識し、ゲートからバース前までのルートを自動走行する。さらに、建屋側の固定カメラで取得した有人フォークリフトや作業員の動線情報を路車間通信で共有し、車載センサーの死角を補完して安全に一時停止・再発進を行うシステム構成をとる。
あわせて、将来の幹線輸送と地域集配の中継拠点となる「モビリティハブ」での運用を想定し、トラクターヘッドとトレーラーの切り離し・連結専用区画の予約管理や進入車両の動線制御についても検証を進める。
参考記事: 大和ハウス工業など3社がDPL2拠点で自動運転トラック受入実証を12月開始
参考記事: 三菱地所が2026年7月からTRCで自動運転トラック誘導実証、施設DXが加速
物流施設・運送・倉庫に生じるオペレーション変化
物流施設内におけるレベル4自動運転の実証は、デベロッパーの施設計画、倉庫・3PLの現場運用、そして運送事業者の運行ダイヤに直接的な業務プロセスの変化をもたらす。
物流施設デベロッパー:ハード単体からデジタルインフラ装備型拠点への転換
従来のマルチテナント型物流施設では、立地条件、床荷重、梁下有効高といった建築スペックが賃料設定やテナント誘致の決定要因であった。しかし構内自動運転の実装が進むことで、施設構内の高精度3次元地図データの整備状況や、路車協調カメラの配置、バース管理システムと車両管制を繋ぐ通信APIの有無が新たな評価軸となる。
大和ハウス工業が自社開発の「DPL平塚」および「DPL新横浜III」で先行して検証モデルを確立することは、今後新設される大型物流施設において「自動運転受入設備」が標準仕様化していく契機となる。
倉庫事業者・3PL:夜間無人受入による荷役作業の平準化
倉庫運営を担う事業者は、トラックがバースに接車する際の手動誘導や、構内待機車両の呼び出し業務から解放される。自動運転トラックが予約枠に合わせて指定バースへ正確に自律接車するため、接車位置のズレによる荷役トラブルが減少する。
さらに、構内輸送が無人化されることで、作業員の配置が難しい深夜・早朝時間帯の荷受けや、隣接する倉庫棟間における横持ち搬送の無人運行が可能となる。日中のピーク時間帯に集中していた荷役負荷を24時間へ分散させるオペレーション再設計が可能となる。
運送事業者:拠点内待機時間の排除と日帰り運行へのシフト
運送事業者にとっては、長距離運行後の物流施設前での入構待ちや、場内での待機拘束時間が削減される。公道から施設ゲートに到着した時点でトラックの運行管理が施設の自動誘導システムへ引き継がれれば、ドライバーは構内誘導の手間から解放される。
また、モビリティハブでのトレーラー付け替えが自動化・標準化された場合、幹線輸送区間の無人運行と、ハブから最終納品先までの地場配送便という分業体制が確立される。長距離ドライバーが深夜に遠隔地で宿泊待機する運行形態が解消され、地場の有人配送を中心とした日帰りシフトへの移行が進む。
参考記事: TRCの自動運転実証実験!15万㎡構内でレベル4横持を検証
参考記事: Hacobuら15万㎡のTRCで横持ち自動化、レベル4実証が始動
LogiShiftの視点:閉鎖環境でのレベル4実装が先行する理由と実務への影響
幹線道路におけるレベル4自動運転の実装には、法制度の整備、悪天候時のセンシング限界、一般車両との混走事故リスクといった高いハードルが存在する。対して、物流施設の敷地内は道路交通法の適用外となる私有地(閉鎖空間)であり、歩行者や進入車両のルールを施設管理者が統制できる。技術的・制度的な制約が少ない物流施設構内こそ、レベル4自動運転を先行して商用化できる実用的な領域である。
本実証において注視すべきは、車両単体のセンサー性能に依存せず、施設側の固定カメラや「MOVO Berth」の予約データと連動する「施設インフラ協調型」を採用している点である。車両側に過剰な高額センサーを積載することなく、施設側のデジタル設備で死角や運行指示を補う設計は、運送事業者が自動運転車両を導入する際の車両コスト引き下げに直結する。
大和ハウス工業、ダイナミックマッププラットフォーム、Hacobuの3社による2026年12月の実証開始は、構内のバース接車やモビリティハブのヘッド交換業務をデジタル化し、ドライバーの場内拘束時間を物理的にゼロにする運用の第一歩となる。物流事業者の実務においては、公道の完全自動化を待つのではなく、まず施設側の予約システム(MOVO Berth等)と連携した入退場プロセスの標準化を進めることが、次世代の自動輸送網に接続するための現実的な準備となる。