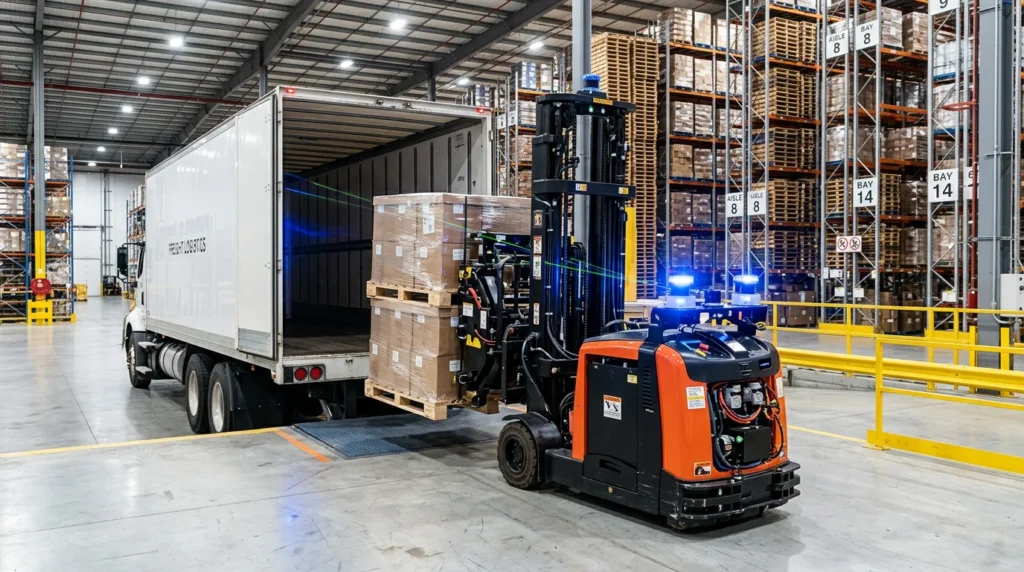
サントリーロジスティクスと豊田自動織機は2026年9月1日、爪の数を2本と4本に切り替え可能な「マルチロードハンドラー」を搭載したトラック荷役対応自動運転フォークリフト「Rinova Autonomous」の実証実験を、同年11月より浦和美園配送センターで開始すると発表しました。1パレット搬送と2パレット搬送が混在する飲料物流の積み込み・荷降ろし工程を自動化し、2028年9月以降の実稼働を通じて庫内作業の完全自動化を目指します。
サントリーロジスティクスと豊田自動織機が挑む「トラック荷役自動化」の全貌
トラックへのパレット積み込みおよび荷降ろし作業は、車両の停車位置の微細なずれや荷台内の傾きなど不定形な要素が多く、物流現場において長年「自動化の最終難所」とされてきました。今回の実証実験は、この領域に対してハードウェアの柔軟性と高度なセンシング技術を組み合わせて挑む取り組みです。
実証実験の概要とプロジェクト体制
本実証実験は、埼玉県さいたま市緑区に位置するサントリーロジスティクス浦和美園配送センターを舞台に展開されます。同センターは2021年の新設時より自動化を推進してきた拠点であり、今回の取り組みによって荷役領域の省人化をさらに前進させます。
| 項目 | 詳細内容 |
|---|---|
| 発表主体 | サントリーロジスティクス株式会社、株式会社豊田自動織機 |
| 実証開始時期 | 2026年11月開始予定 |
| 本格稼働目標 | 2028年9月以降(稼働場所は今後決定) |
| 実施拠点 | サントリーロジスティクス浦和美園配送センター(埼玉県さいたま市) |
| 対象機器 | トラック荷役対応自動運転フォークリフト「Rinova Autonomous」(マルチロードハンドラー仕様) |
| 主な検証項目 | 異パレット数搬送時のトラック荷役精度、安定性、実運用時の適応力 |
サントリーロジスティクスと豊田自動織機の協業タイムライン
両社はこれまでも配送センター業務のDX推進に向けて段階的な取り組みを重ねてきました。これまでの経緯と今後のマイルストーンは以下の通りです。
| 年月 | 出来事・取り組み内容 |
|---|---|
| 2021年11月 | 浦和美園配送センター新設時にAGF4台とコンベヤを導入し、入庫製品格納作業を自動化。作業工数を約30%削減。 |
| 2025年4月 | 長津田配送センター(横浜市)に自動搬送ラックを本格稼働。トラック積み込み時間を約3割短縮。 |
| 2025年9月 | 豊田自動織機がトラック荷役対応自動運転フォークリフト「Rinova Autonomous」(2本フォーク仕様)を発売。 |
| 2026年4月 | 豊田自動織機が「Rinova Autonomous」に飲料業界向け4本フォーク仕様を追加発売。 |
| 2026年9月 | マルチロードハンドラー仕様「Rinova Autonomous」の実証実験(同年11月開始)を共同発表。 |
| 2028年9月以降 | マルチロードハンドラー仕様機の実稼働を開始し、入荷から出荷までの完全自動化を目指す。 |
爪数切り替え装置「マルチロードハンドラー」の技術的意義
飲料業界の物流現場では、重量物である製品パレットの保管・搬送効率を最大化するため、2枚のパレットを横並びで同時に持ち上げられる「4本フォーク」仕様のリフトが広く用いられています。しかし、トラックの積載パターンや工場側の受け入れ設備の制約によっては、1パレット単位(2本フォーク)での荷役が必須となる場面が日常的に生じます。
従来の自動運転フォークリフトでは、爪の構造が固定されていたため、搬送パターンごとに専用車両を用意するか、混在する工程を有人オペレーションに委ねる必要がありました。今回の機体に搭載されたマルチロードハンドラーは、フォークの爪数を2本と4本の間で機械的に切り替える機構を備えています。これにより、1台の機体で「1パレット荷役」と「2パレット荷役」の双方へ柔軟に切り替えて対応することが可能になりました。
3D-SLAM誘導方式と画像認識による高精度アプローチ
本機には、目印となる床面磁気テープや反射ポールなどのインフラ整備を最小限に抑える「3D-SLAM(自己位置推定・環境地図作成)」誘導方式が採用されています。高性能な3D-LiDARセンサーが周囲の三次元構造を常時スキャンし、自車位置を正確に把握しながらガイドレスで自律走行します。
さらに、トラックバース特有の環境変化に対応するための高度なセンシング制御が組み込まれています。トラックが停止線から数センチ傾いて停車した場合や、荷台内のパレットが斜めに積載されている場合でも、センサーが対象物の位置と姿勢をリアルタイムに三次元認識します。機体側が進入経路を自動で再計算して最適なアプローチを行うため、熟練オペレーターに近い柔軟な積み込み・荷降ろし精度を担保します。
参考記事: トヨタL&F4本フォーク自動運転フォークリフト発売!2パレット同時搬送3つの衝撃
参考記事: AGF(無人フォークリフト)とは?AGVとの違いや誘導方式の選び方を徹底解説
荷役自動化がサプライチェーン各層にもたらす影響
トラック荷役領域の自動化が進展することは、倉庫拠点内の省人化にとどまらず、トラック輸送やメーカーの出荷計画など、サプライチェーンの各プレイヤーに波及します。
倉庫事業者・3PL:トラックバースの処理能力向上と省人化
倉庫事業者や3PLにとって、トラックが接車するバースエリアは、荷受・出荷が集中する最大のボトルネックです。従来の自動化機器は庫内の定位置間搬送や自動倉庫への格納が中心であり、トラック荷台からの荷降ろしや積み込み工程には常時有人リフトのオペレーターを張り付ける必要がありました。
マルチロードハンドラー仕様の自動運転リフトが実用化されることで、バースでの荷役作業が自動化され、限られた人員を検品や流通加工などの高付加価値業務へ再配置できるようになります。また、2パレット同時搬送の能力を活かして荷役スピードを維持できるため、時間帯ごとの入出荷処理能力(スループット)を底上げし、拠点全体のキャパシティ向上に寄与します。
参考記事: 豊田自動織機と杉孝が保管面積66%削減を達成した都市型自動化モデルの衝撃
トラックドライバー・運送事業者:荷待ち・荷役時間の抜本的削減
トラックドライバーにとって、長時間の「荷待ち」と手作業や有人フォークによる「荷役」は、拘束時間を長期化させる主たる原因となってきました。
トラック荷役対応自動運転フォークリフトがバースに配備されれば、接車後の荷降ろしや積み込みが定時性を持って機械的に進行します。荷役完了までの時間が予測可能となり、ドライバーの待機時間が大幅に短縮されます。付帯作業から解放されたドライバーは本来の運転業務に集中できるようになり、車両回転率の向上と労働環境の改善が両立されます。
参考記事: 総合物流施策大綱が示す2030年度輸送力25%不足に荷主の経営改革が必須
飲料・重量物メーカー:出荷体制の属人化解消とBCP強化
飲料品や建材などの重量物を扱うメーカーでは、重いパレットを素早く正確にトラックへ積み込む作業において、ベテランフォークリフトオペレーターの技能に強く依存してきました。しかし、オペレーターの高齢化と採用難が急速に進む中、技能の属人化は出荷停止リスクに直結する経営課題となっています。
爪数切り替えとAI画像認識による自動荷役が確立されれば、天候や作業員の体調、交代シフトに左右されない安定した出荷能力が確保されます。24時間稼働が可能な自動化ラインを構築することで、夜間や早朝の出荷作業も無人化でき、季節波動の大きい繁忙期でも出荷遅延を防ぐ体制が整います。
参考記事: エバラ物流、津山で日50パレット搬送自動化!PLC連携で夜間無人化
LogiShiftの視点:接点領域の突破が導くエンドツーエンド自動化
本件が物流自動化の潮流において持つ意味について、LogiShiftの視点から分析します。
「庫内」から「トラック接点」への自動化フロンティアの移動
これまでの物流ロボティクスは、床面がフラットで障害物が管理された「倉庫内部」の閉鎖空間で進化してきました。AGV(無人搬送車)やパレット用自動倉庫は一定の普及を見せましたが、物流施設と外部の輸送車両が交差する「トラックバース」は、車両仕様の違いやドライバーの駐車精度のばらつきが存在するため、自動化が困難な領域として残されていました。
サントリーロジスティクスと豊田自動織機の実証は、この最後の未開拓地であった「トラック接点」を、ハードウェア(マルチロードハンドラー)とソフトウェア(3D-SLAMおよび認識アルゴリズム)の融合によって解消しにいく動きです。接点領域が自動化されることで、工場や自動倉庫からトラック荷台までが一連のデジタルデータで繋がり、工程間の分断が解消されます。
設備に作業を合わせる時代から「機械が現場に合わせる」時代へ
従来のAGF導入では、パレットの向きや荷姿を厳密に揃え、床面に磁気テープを敷設するなど、現場側が機器の仕様に合わせて運用を大幅に変更する必要がありました。
しかし、今回のマルチロードハンドラー仕様「Rinova Autonomous」は、現場で発生する「1パレットと2パレットの混在」という既存の運用条件に対し、機械側が爪数を切り替えて柔軟に対応するアプローチを取っています。高度な認識技術によって現場への過度な環境改修を求めず、既存のオペレーションに機体側が適応していく設計思想は、今後の物流自動化機器における標準的な開発方針となっていくと考えられます。
まとめ:完全自動化時代に向けて現場リーダーが意識すべきこと
サントリーロジスティクスと豊田自動織機による実証実験は、これまで人手に依存せざるを得なかったトラック荷役作業のフルオートメーション化に向けた具体的なマイルストーンを示しています。2028年の実稼働を見据え、物流実務者が明日から自社の現場で意識すべきアクションは以下の通りです。
- 自社バースにおける荷役パターンのデータ化
自社の拠点において、1パレット搬送と2パレット搬送の比率、トラックの平均荷役時間、待機時間を定量的に計測し、自動化導入時のボトルネックとなり得る条件を整理します。
- パレット規格および荷姿の社内基準の見直し
高度な認識センサーが搭載される場合でも、極端な荷崩れや規格外パレットの混在は自動認識エラーの原因となります。運用パレットの標準化と荷崩れ防止ルールの徹底を社内および取引先間で再確認します。
- 入出荷から保管までをシームレスに繋ぐシステム設計の検討
フォークリフト単体の導入にとどまらず、WMS(倉庫管理システム)やトラック予約受付システムとAGFが連携し、車両到着から荷役完了までを自動指示できるシステム連携の構想を段階的に描きます。
出典: LOGI-BIZ online
出典: 株式会社豊田自動織機 プレスリリース(2026年9月1日)
出典: 株式会社豊田自動織機 プレスリリース(2026年4月15日)
出典: カーゴニュース